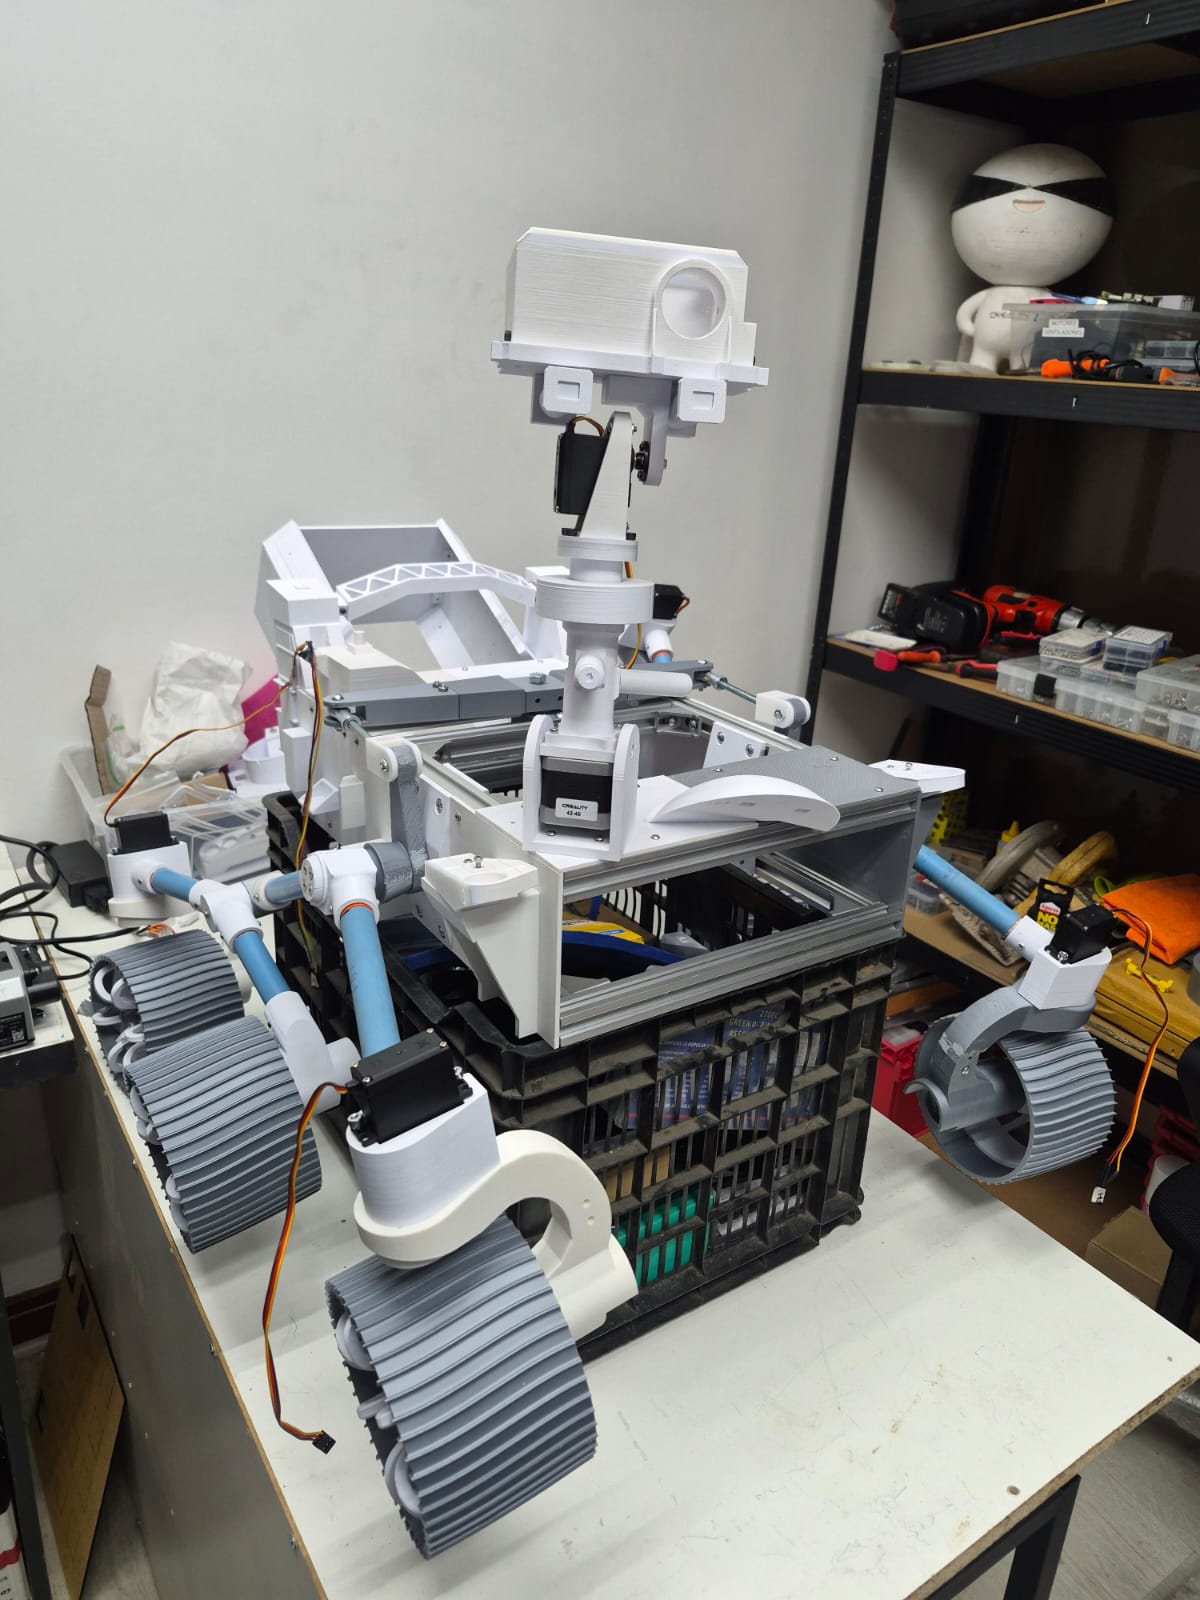
Plataforma de exploración análoga desarrollada para la investigación mecatrónica en entornos lunares y marcianos. Nuestra primera herramienta insignia de aprendizaje.
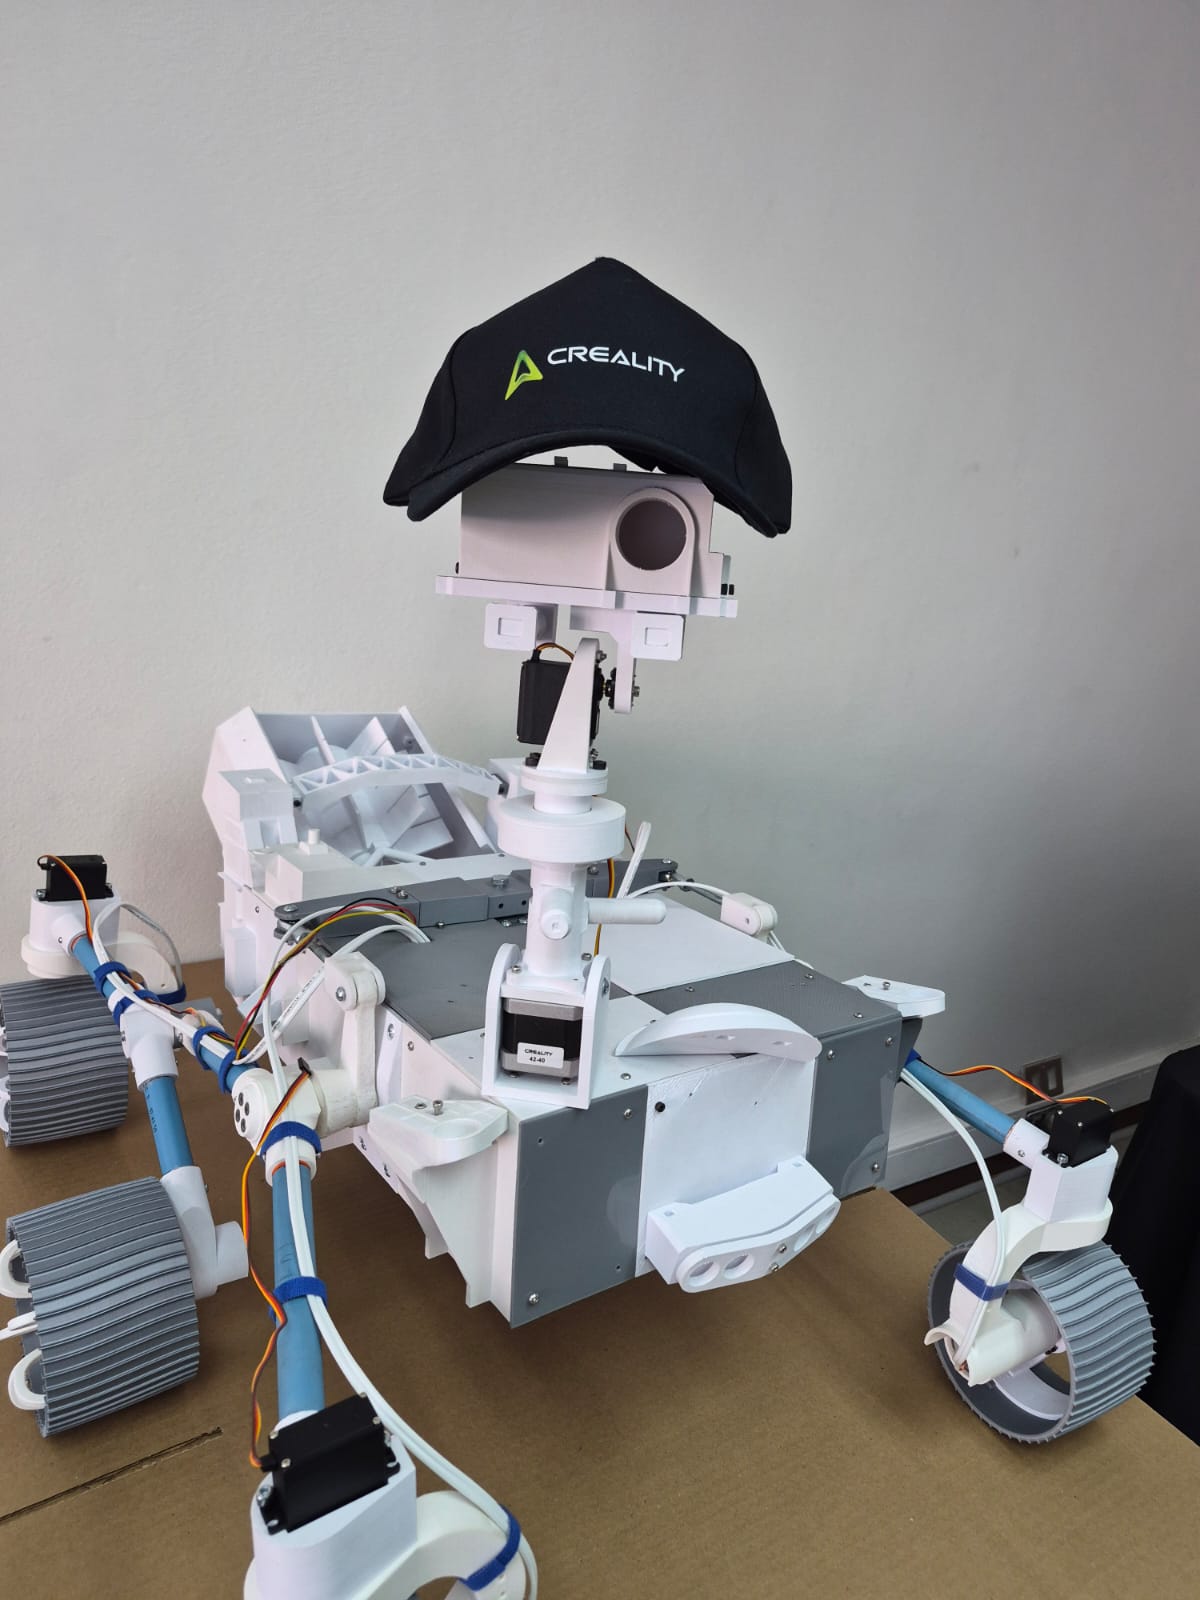
Nuestra primera herramienta insignia de aprendizaje. Adoptamos y reinterpretamos la arquitectura Perseverance de la NASA para dominar la cinemática en contexto espacial. Un esfuerzo por comprender la robótica física y el comportamiento de suspensiones complejas sobre terrenos irregulares.
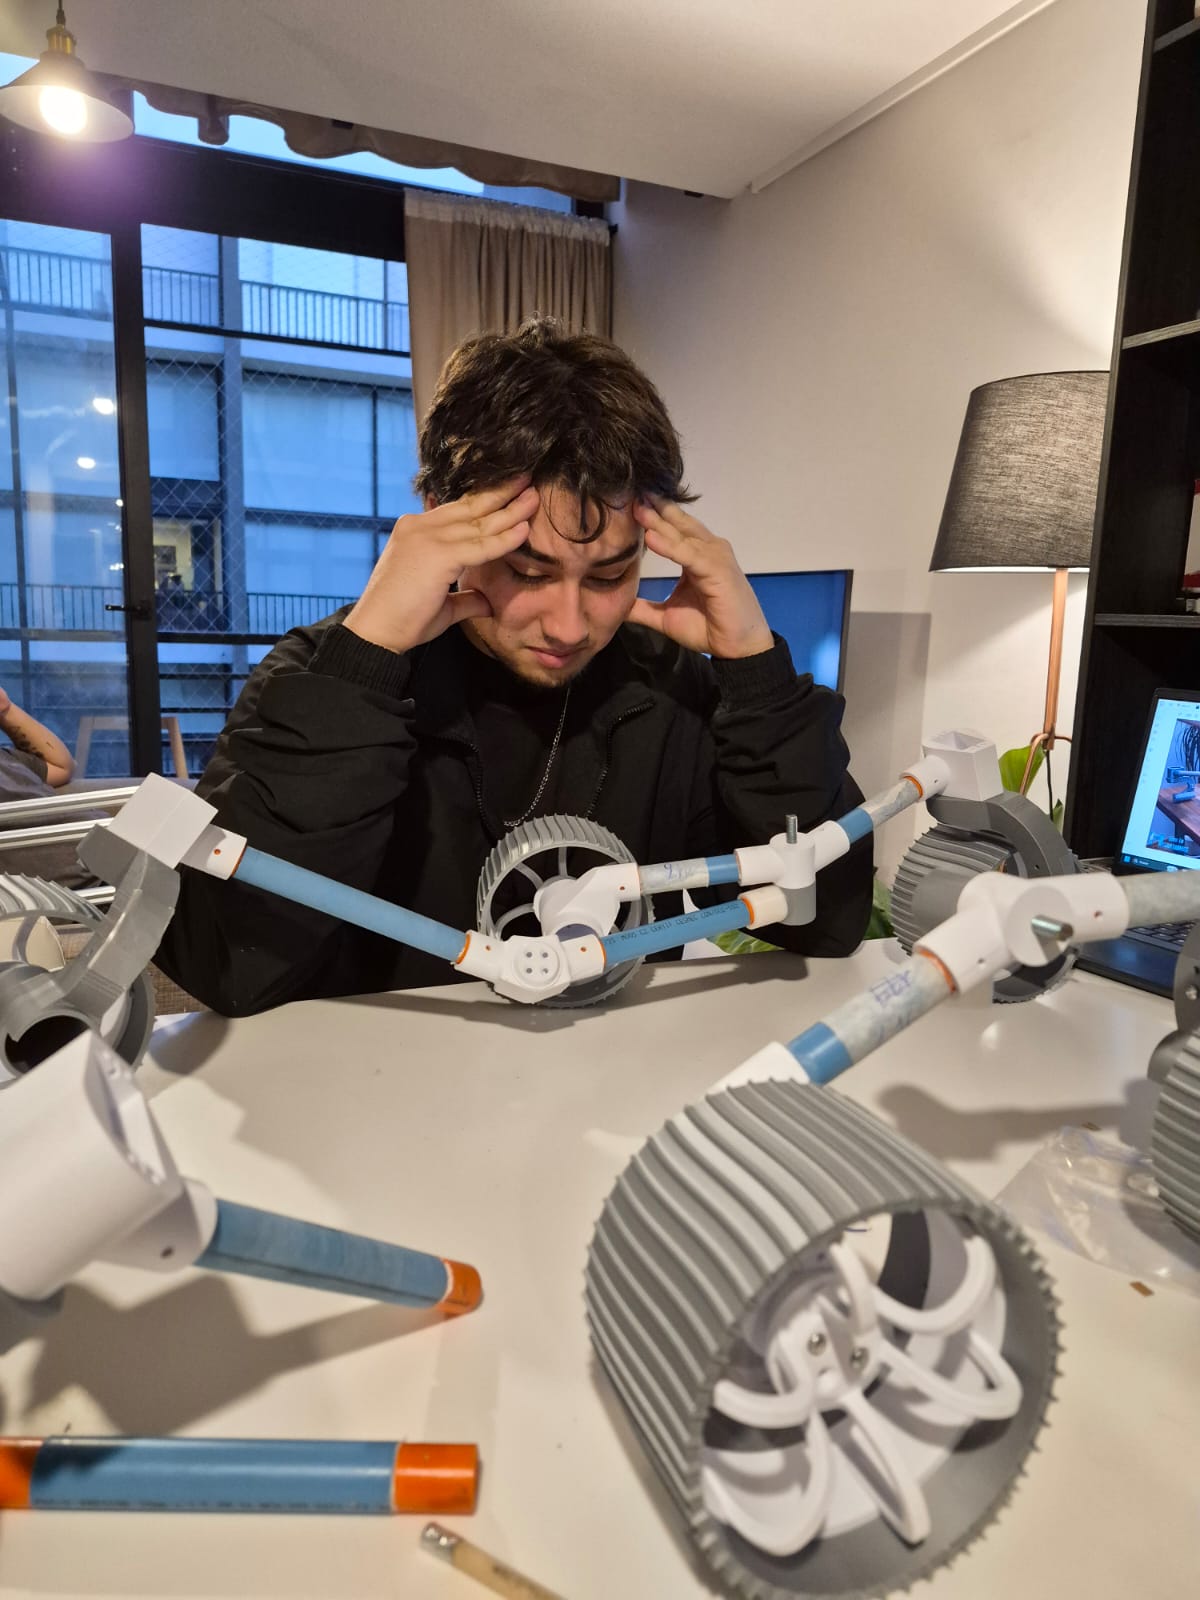
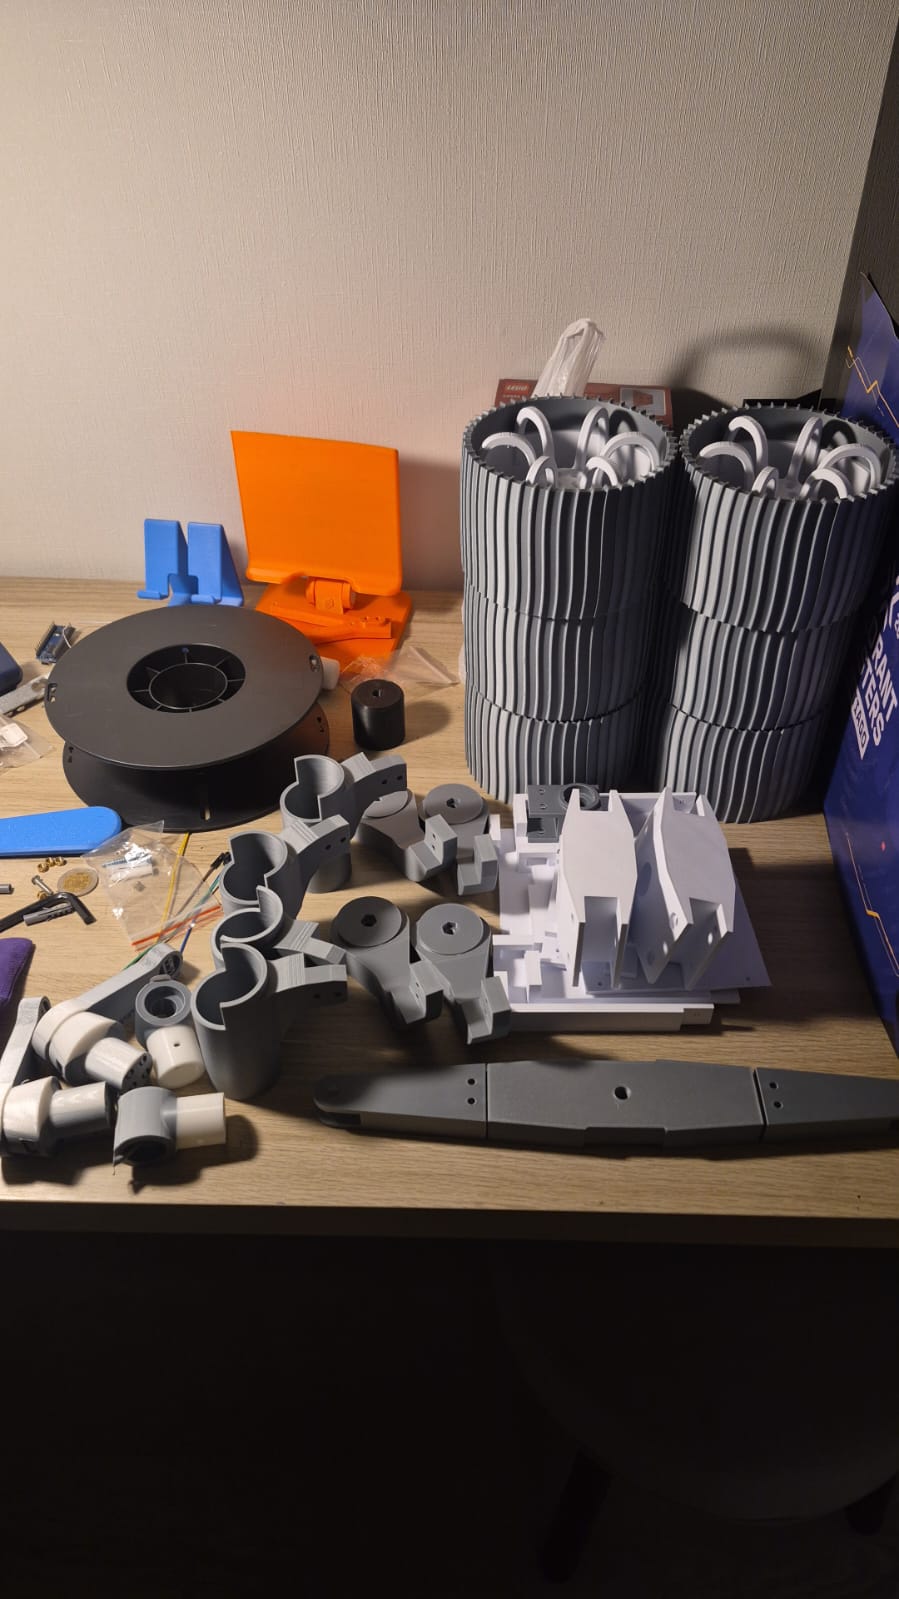
Horas de modelado digital, manufactura de piezas y calibración constante. Tuvimos que sobreponernos a fallos en piezas de impresión 3D y problemas de alineación física. Cada contratiempo nos enseñó a refinar el diseño mecatrónico final.
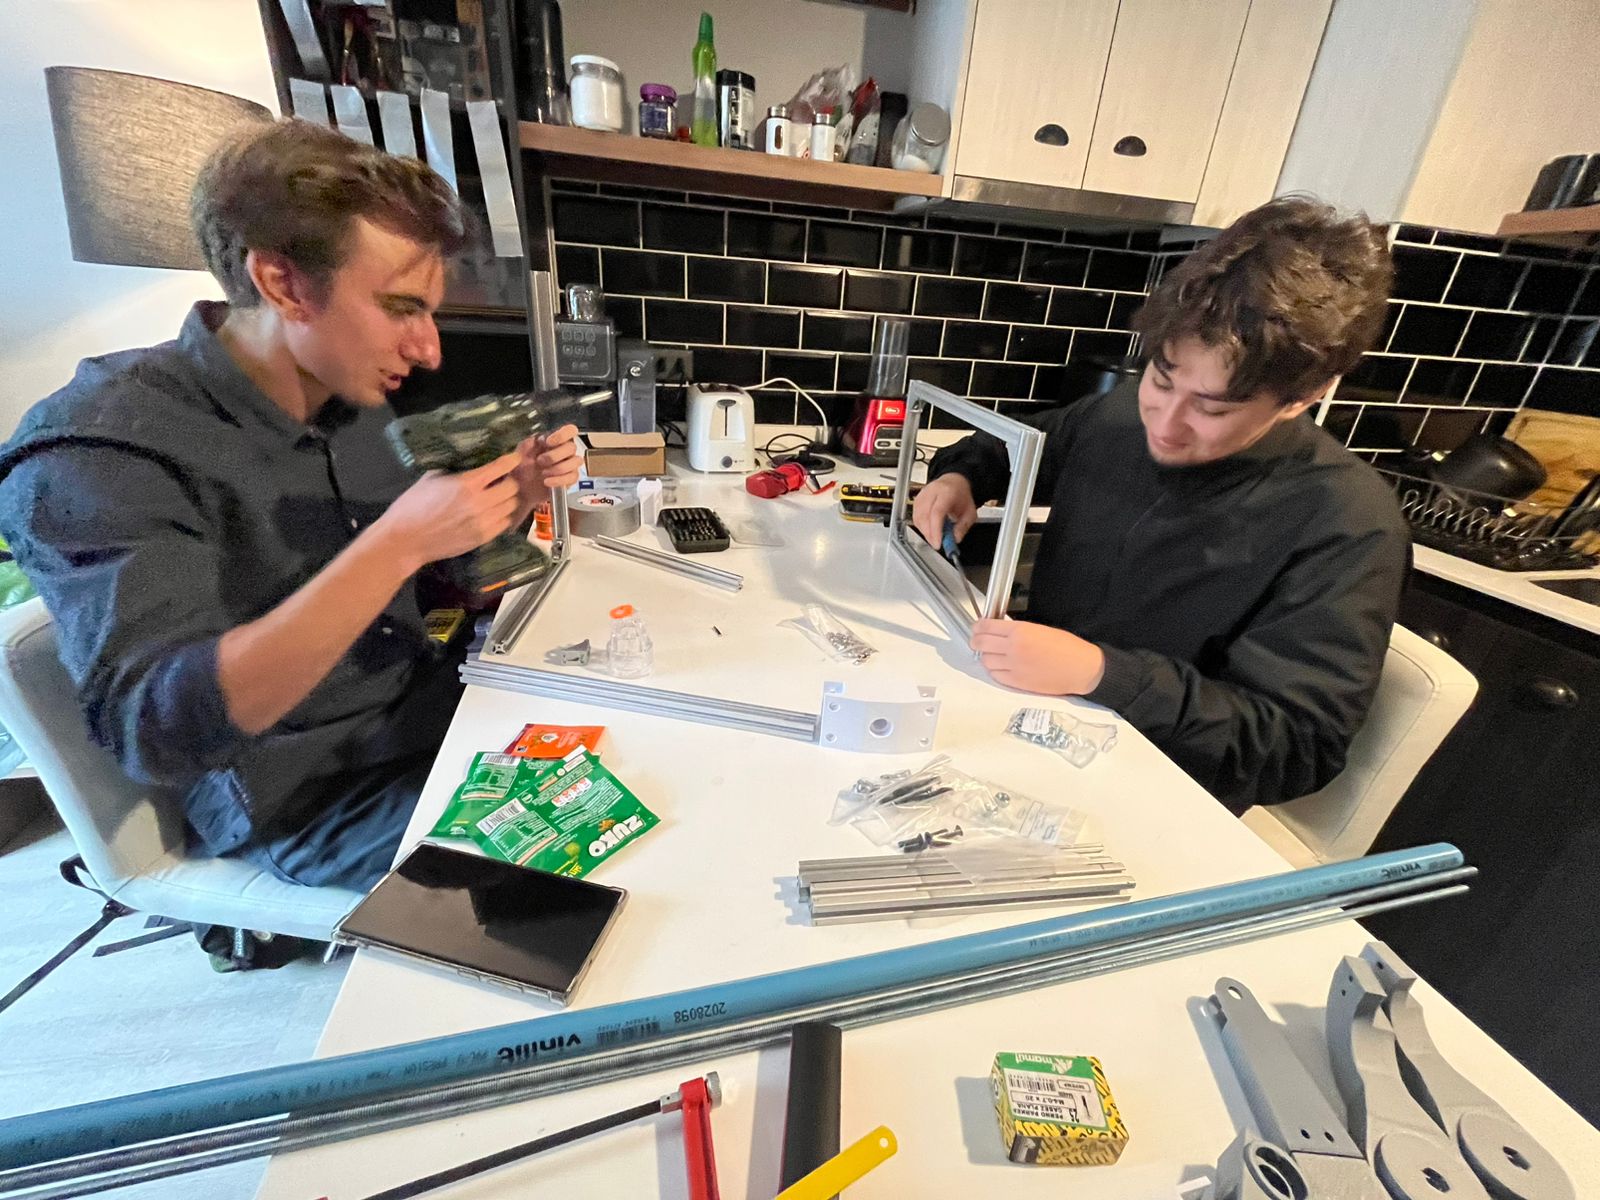
Alineando perfiles de suspensión y motores.
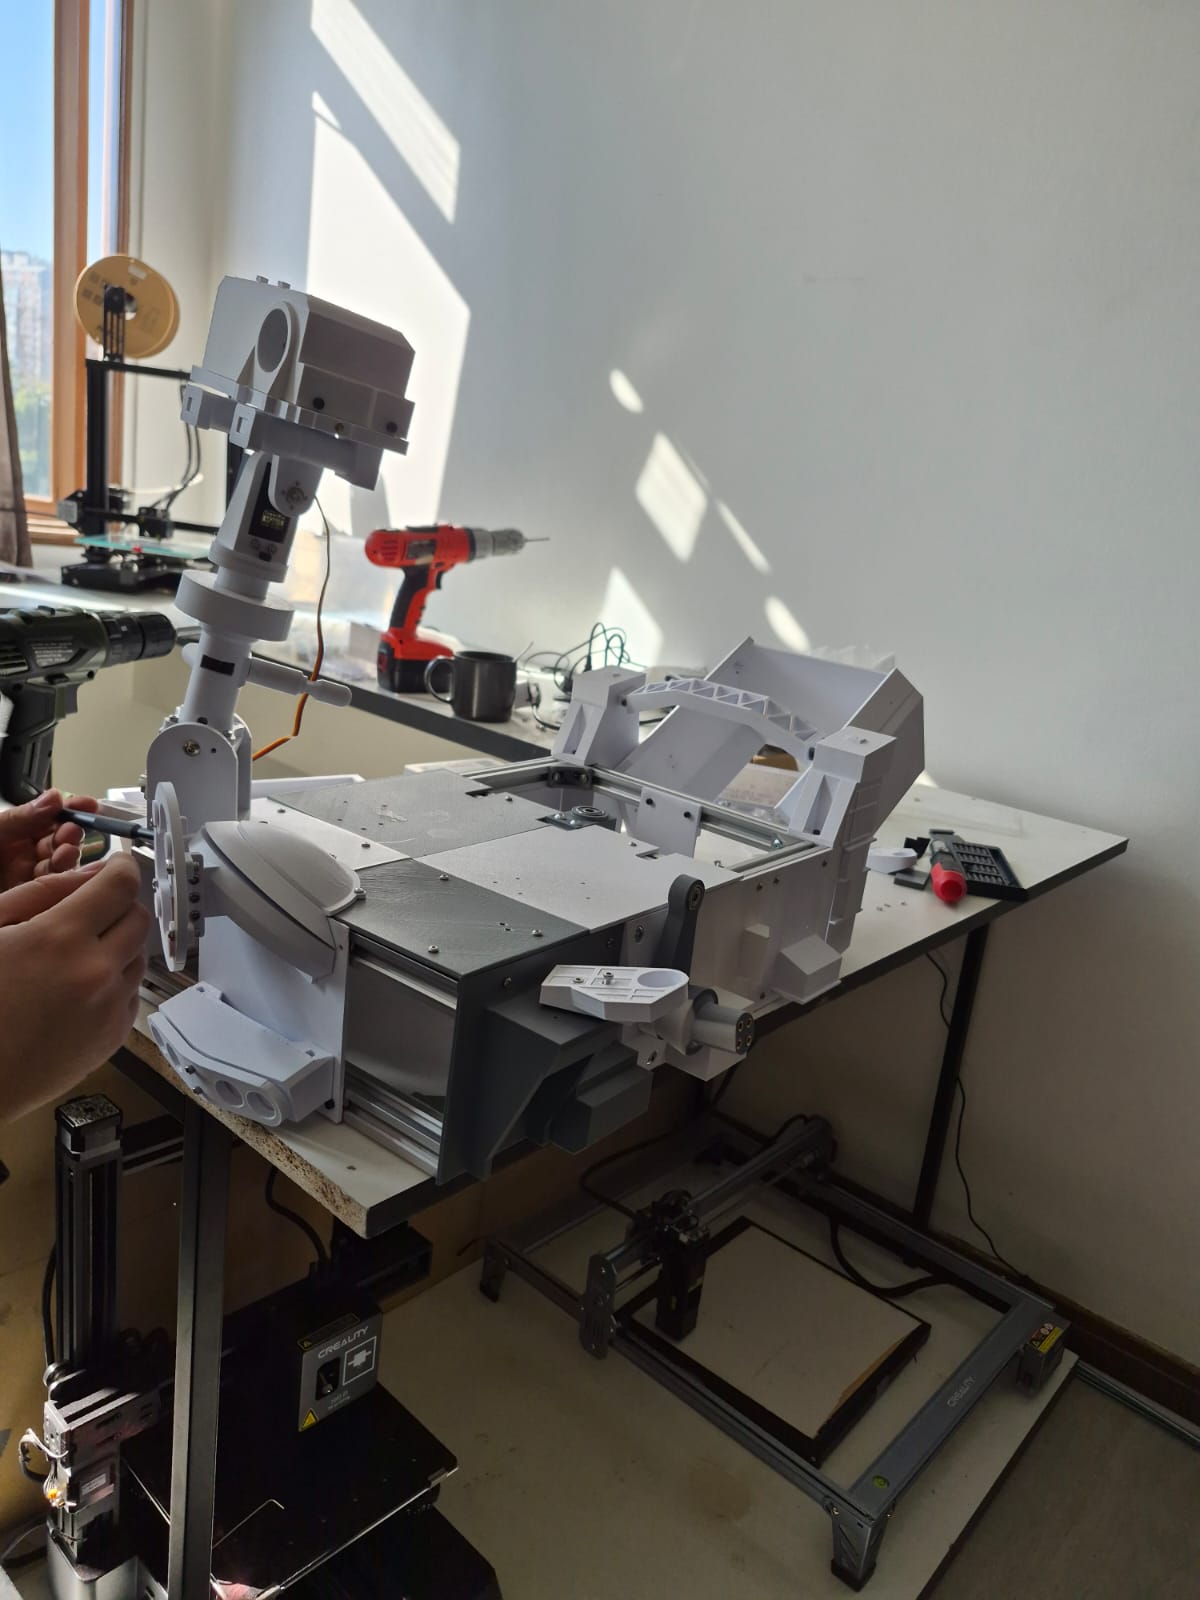
Fase inicial de ensamblaje del chasis en el taller.
Validando la robustez mecánica estructural.
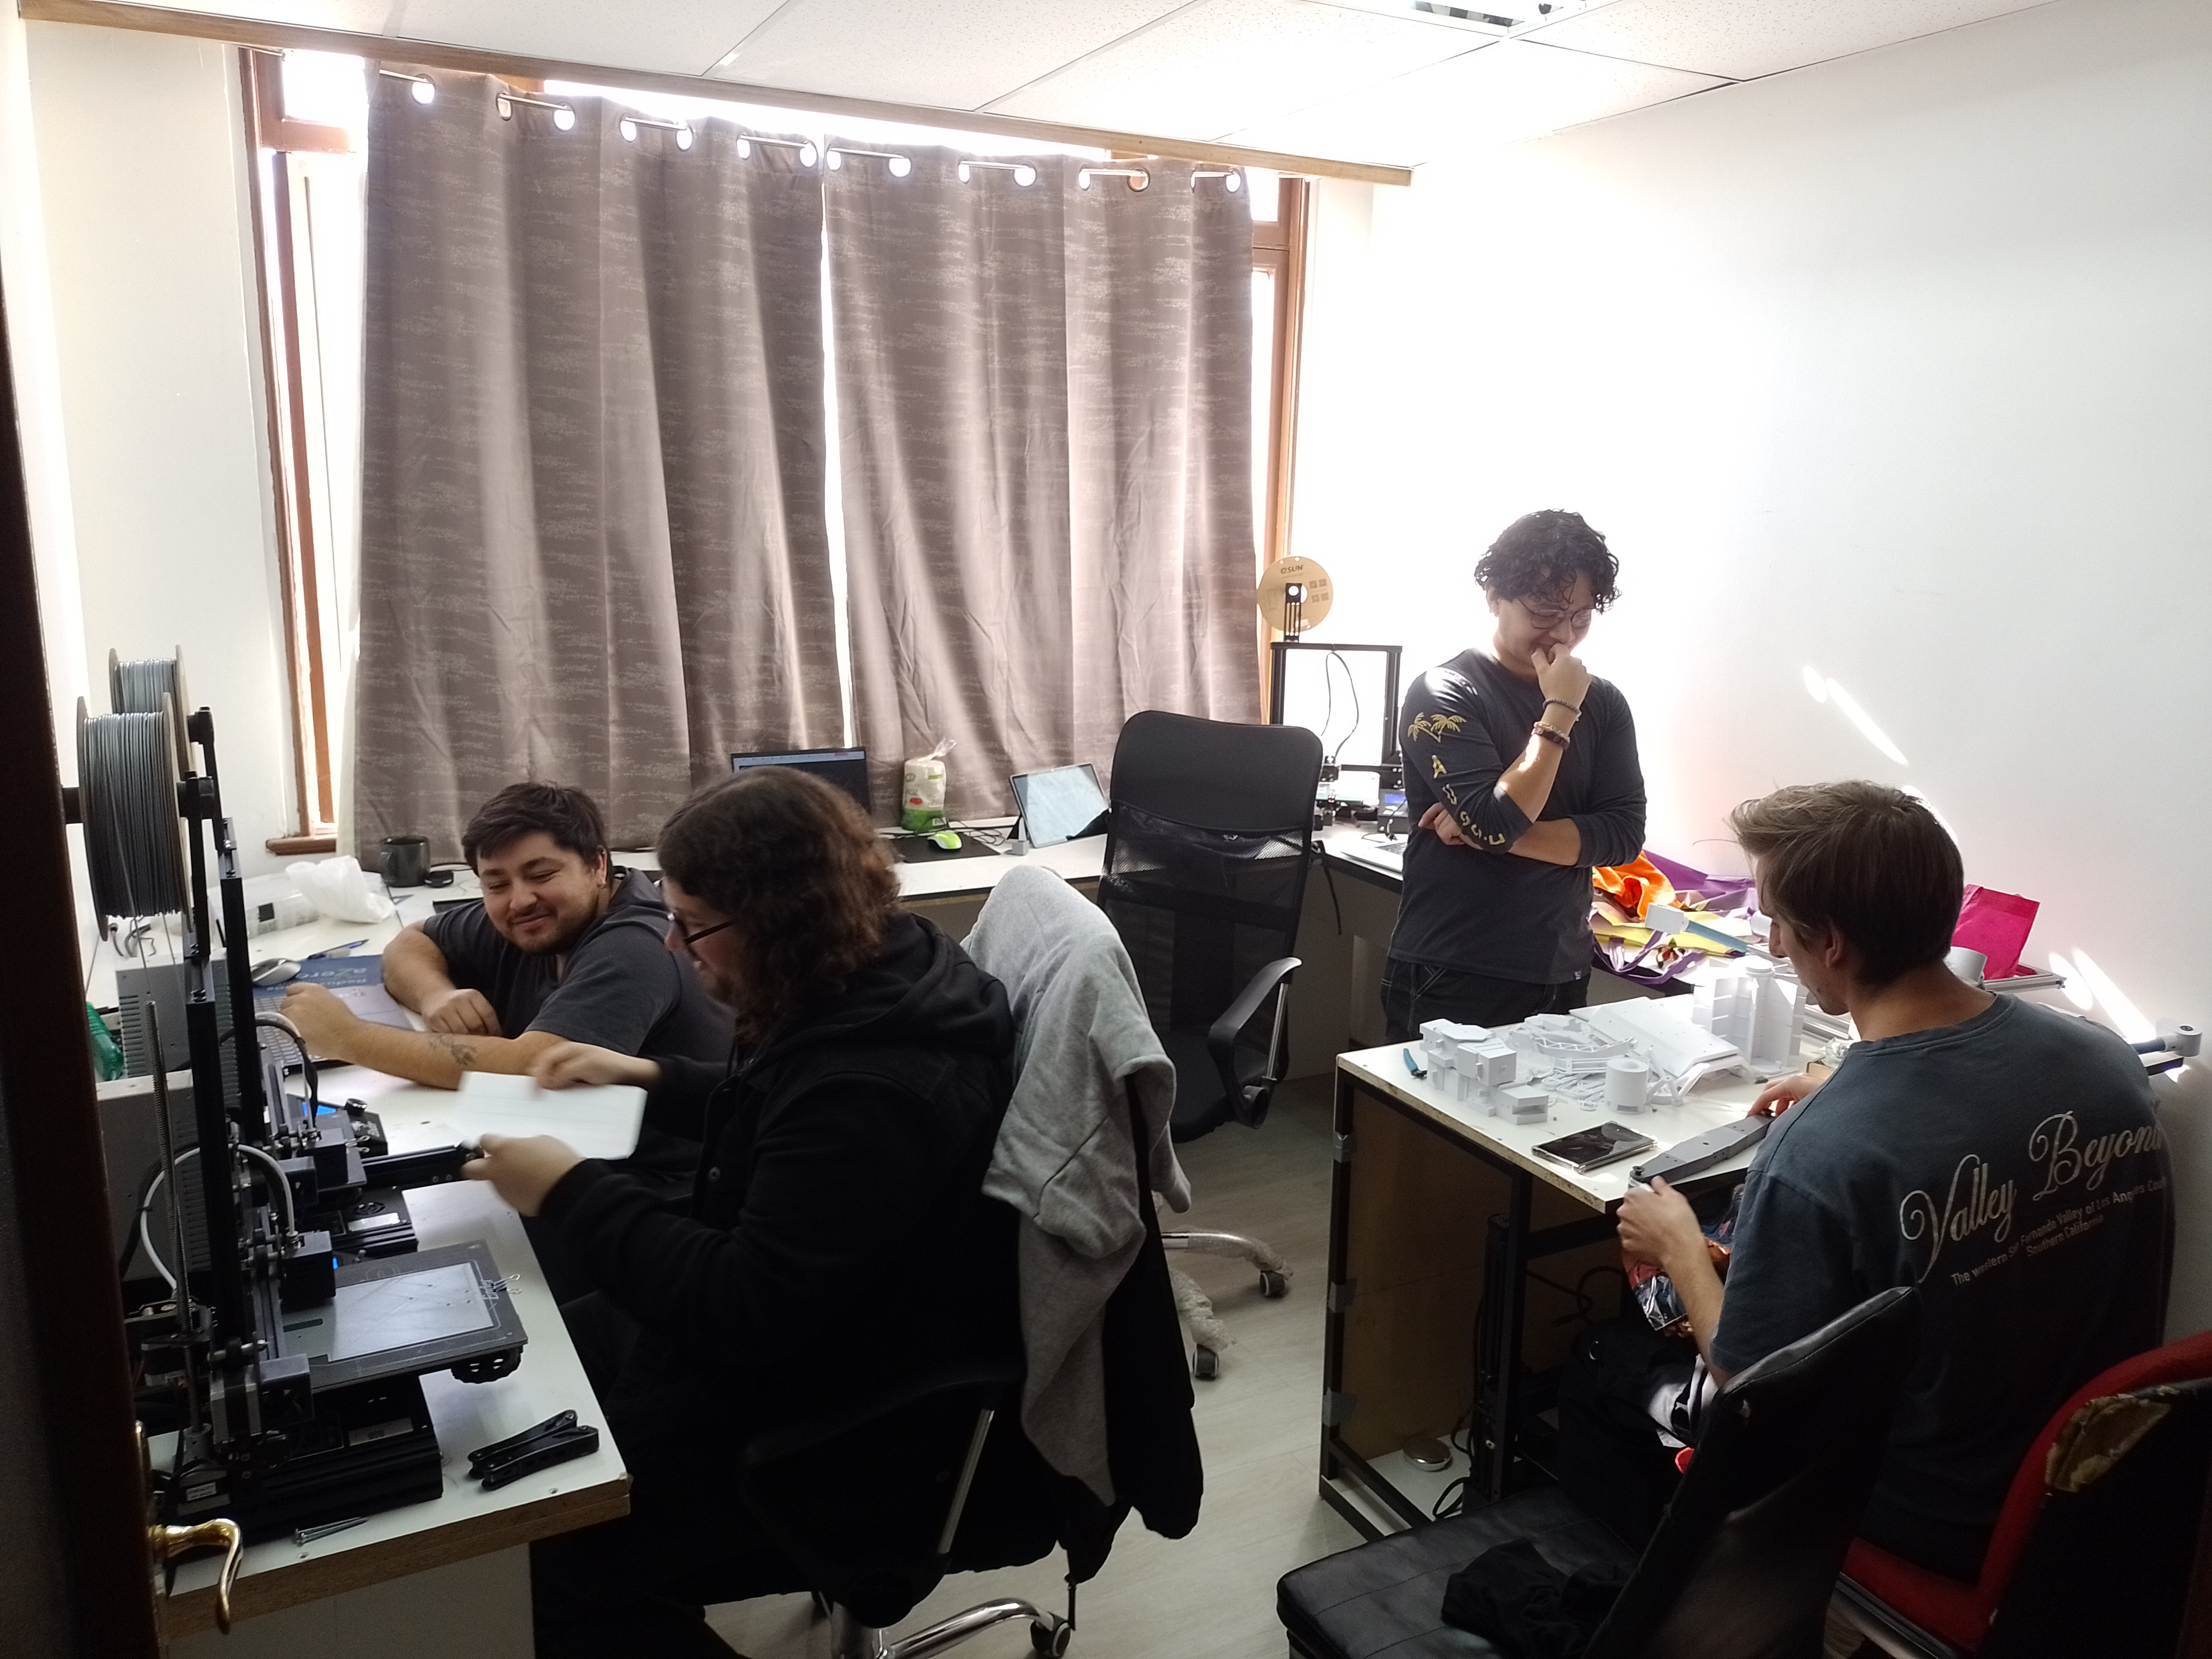
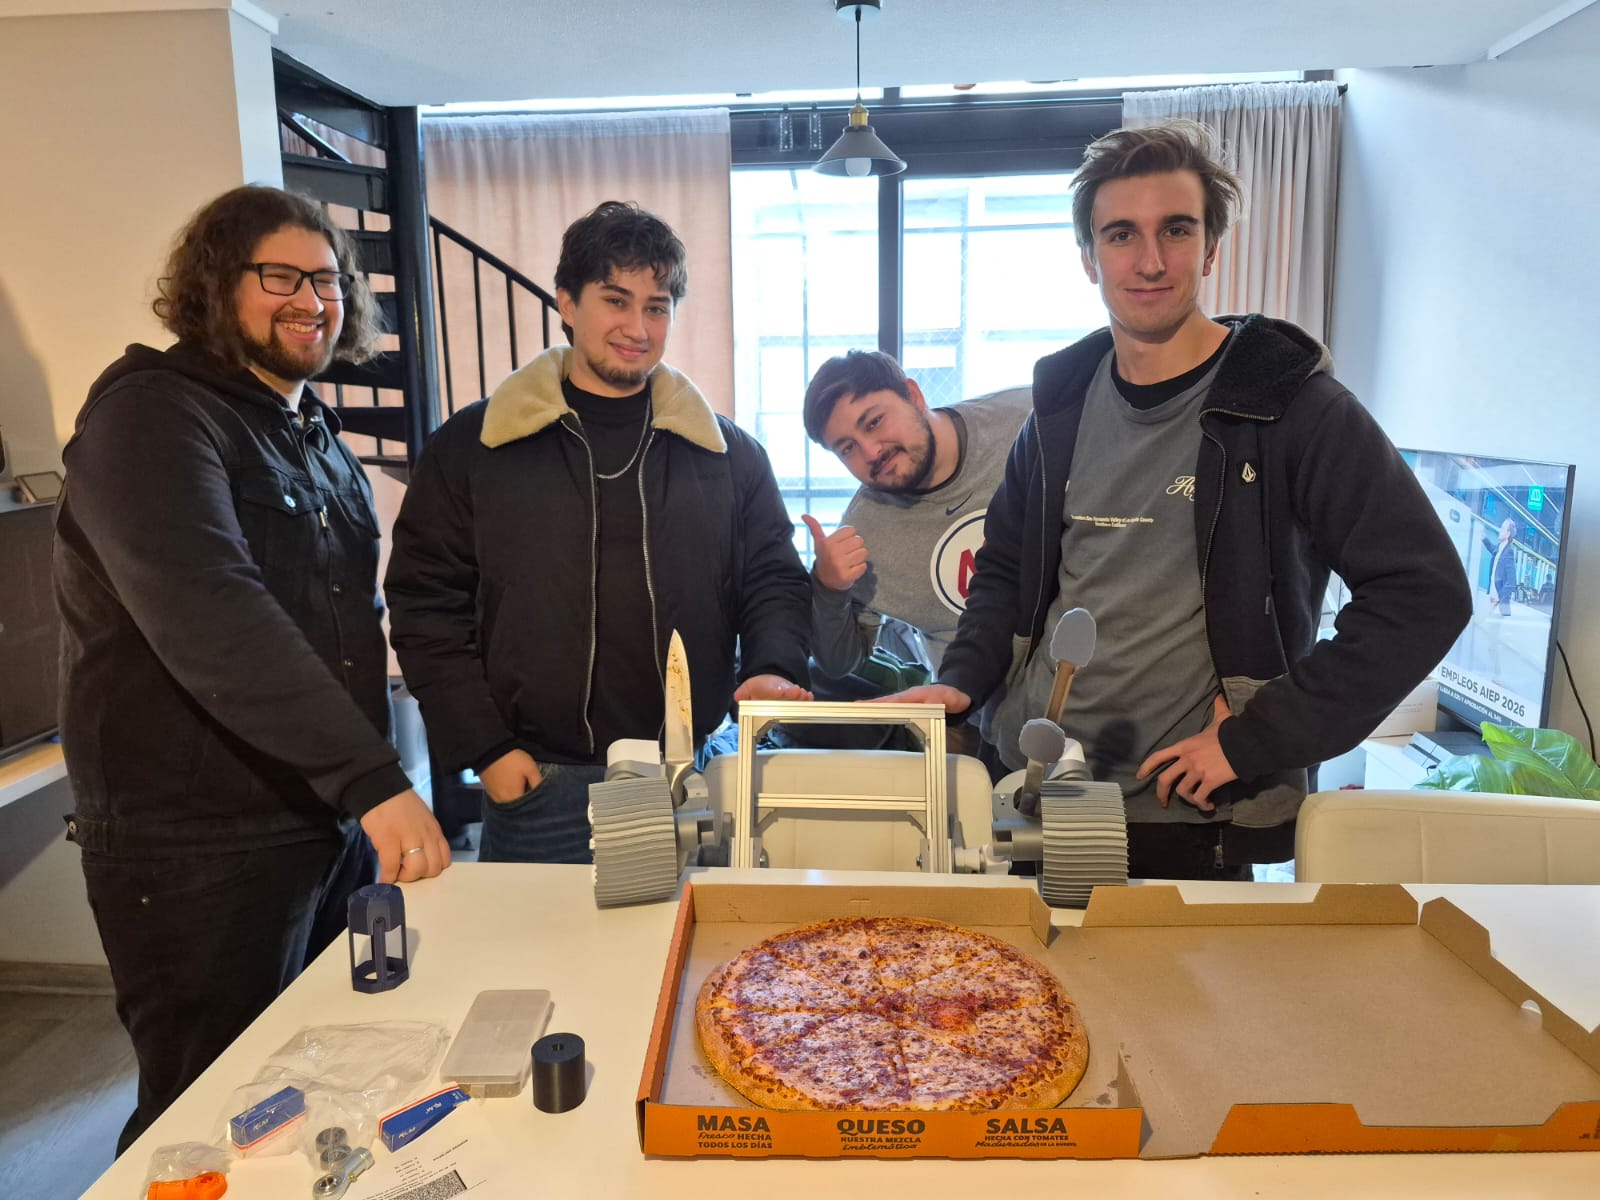
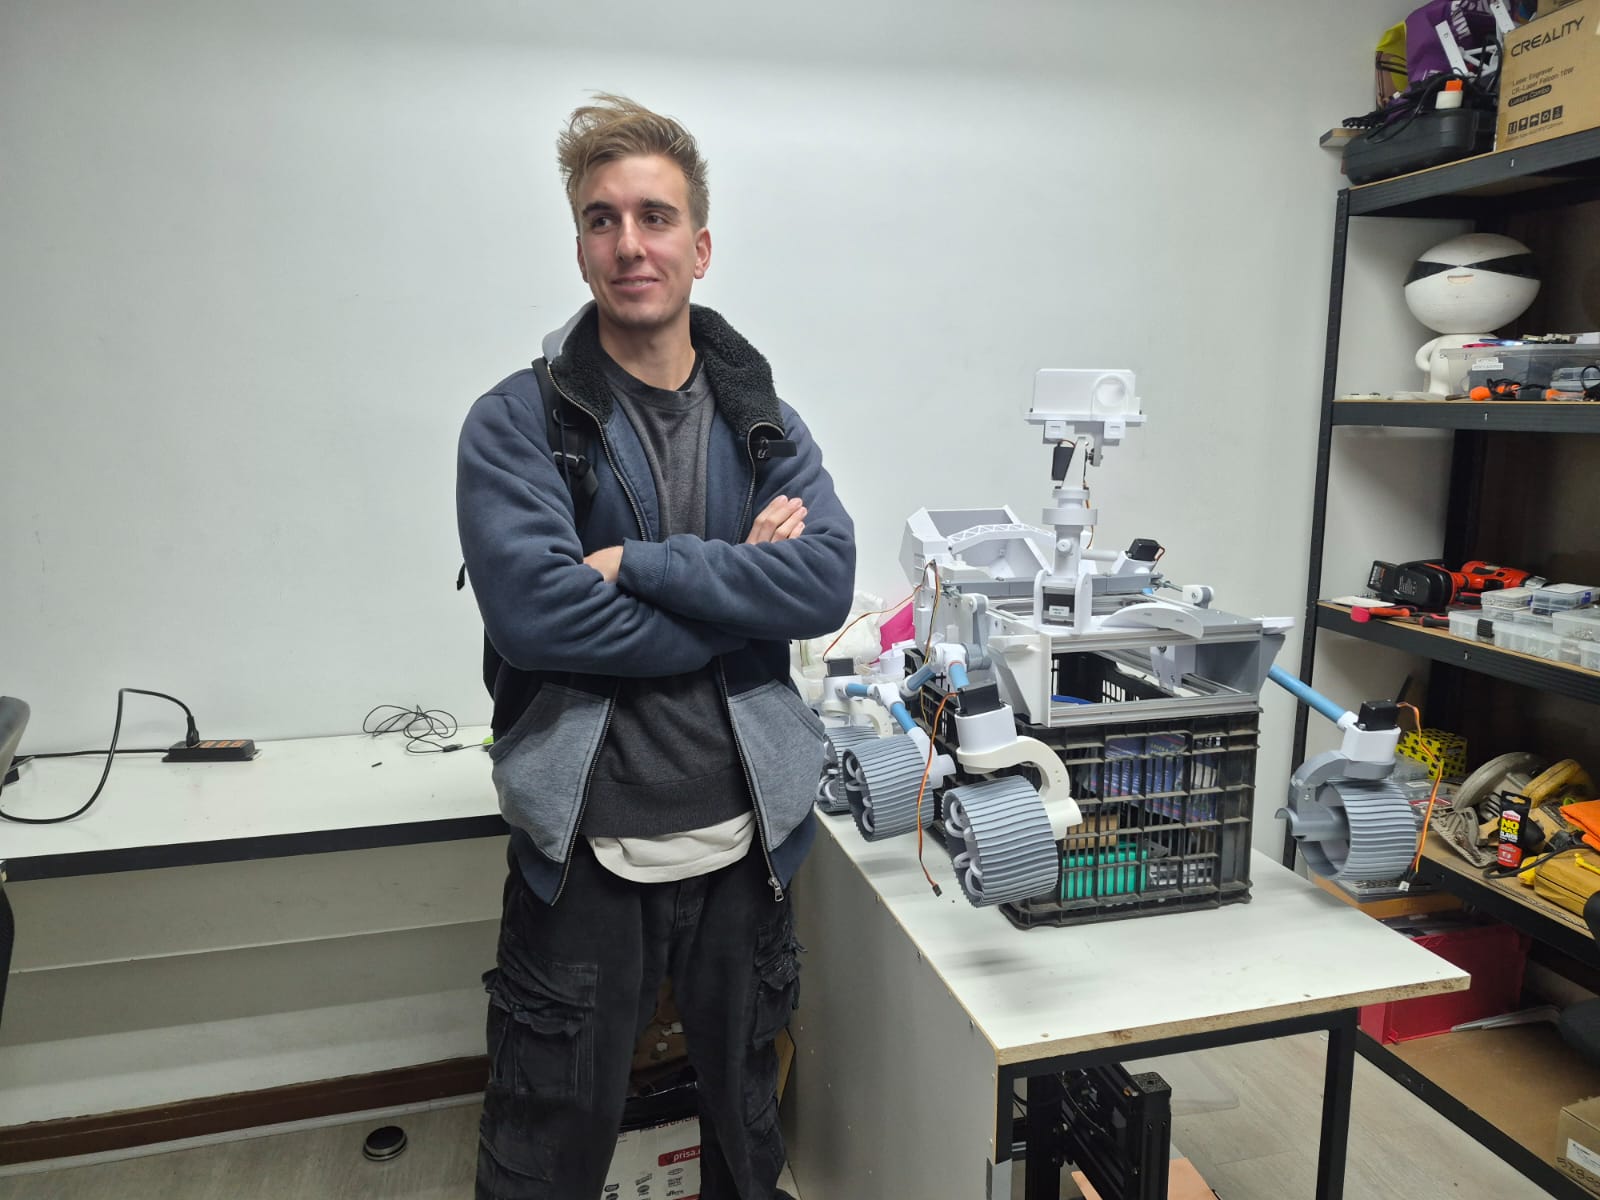
El equipo del USACH Space Program y el prototipo.
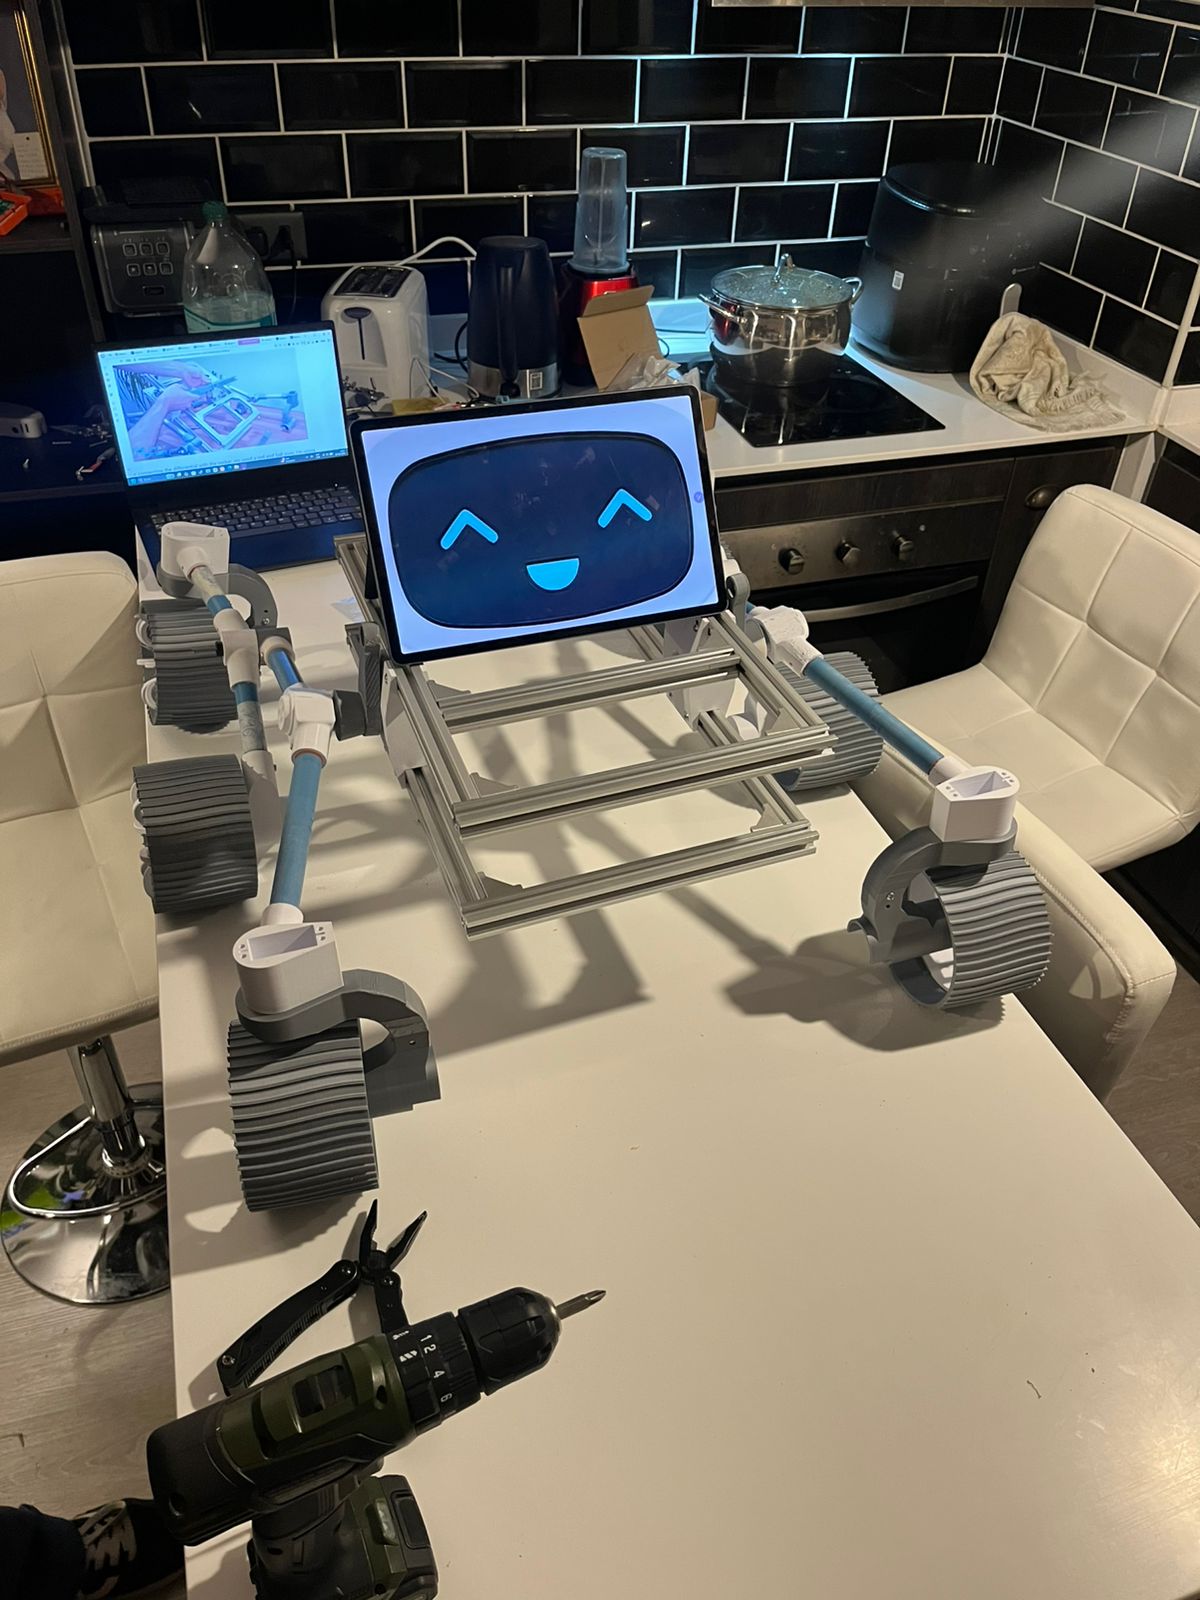
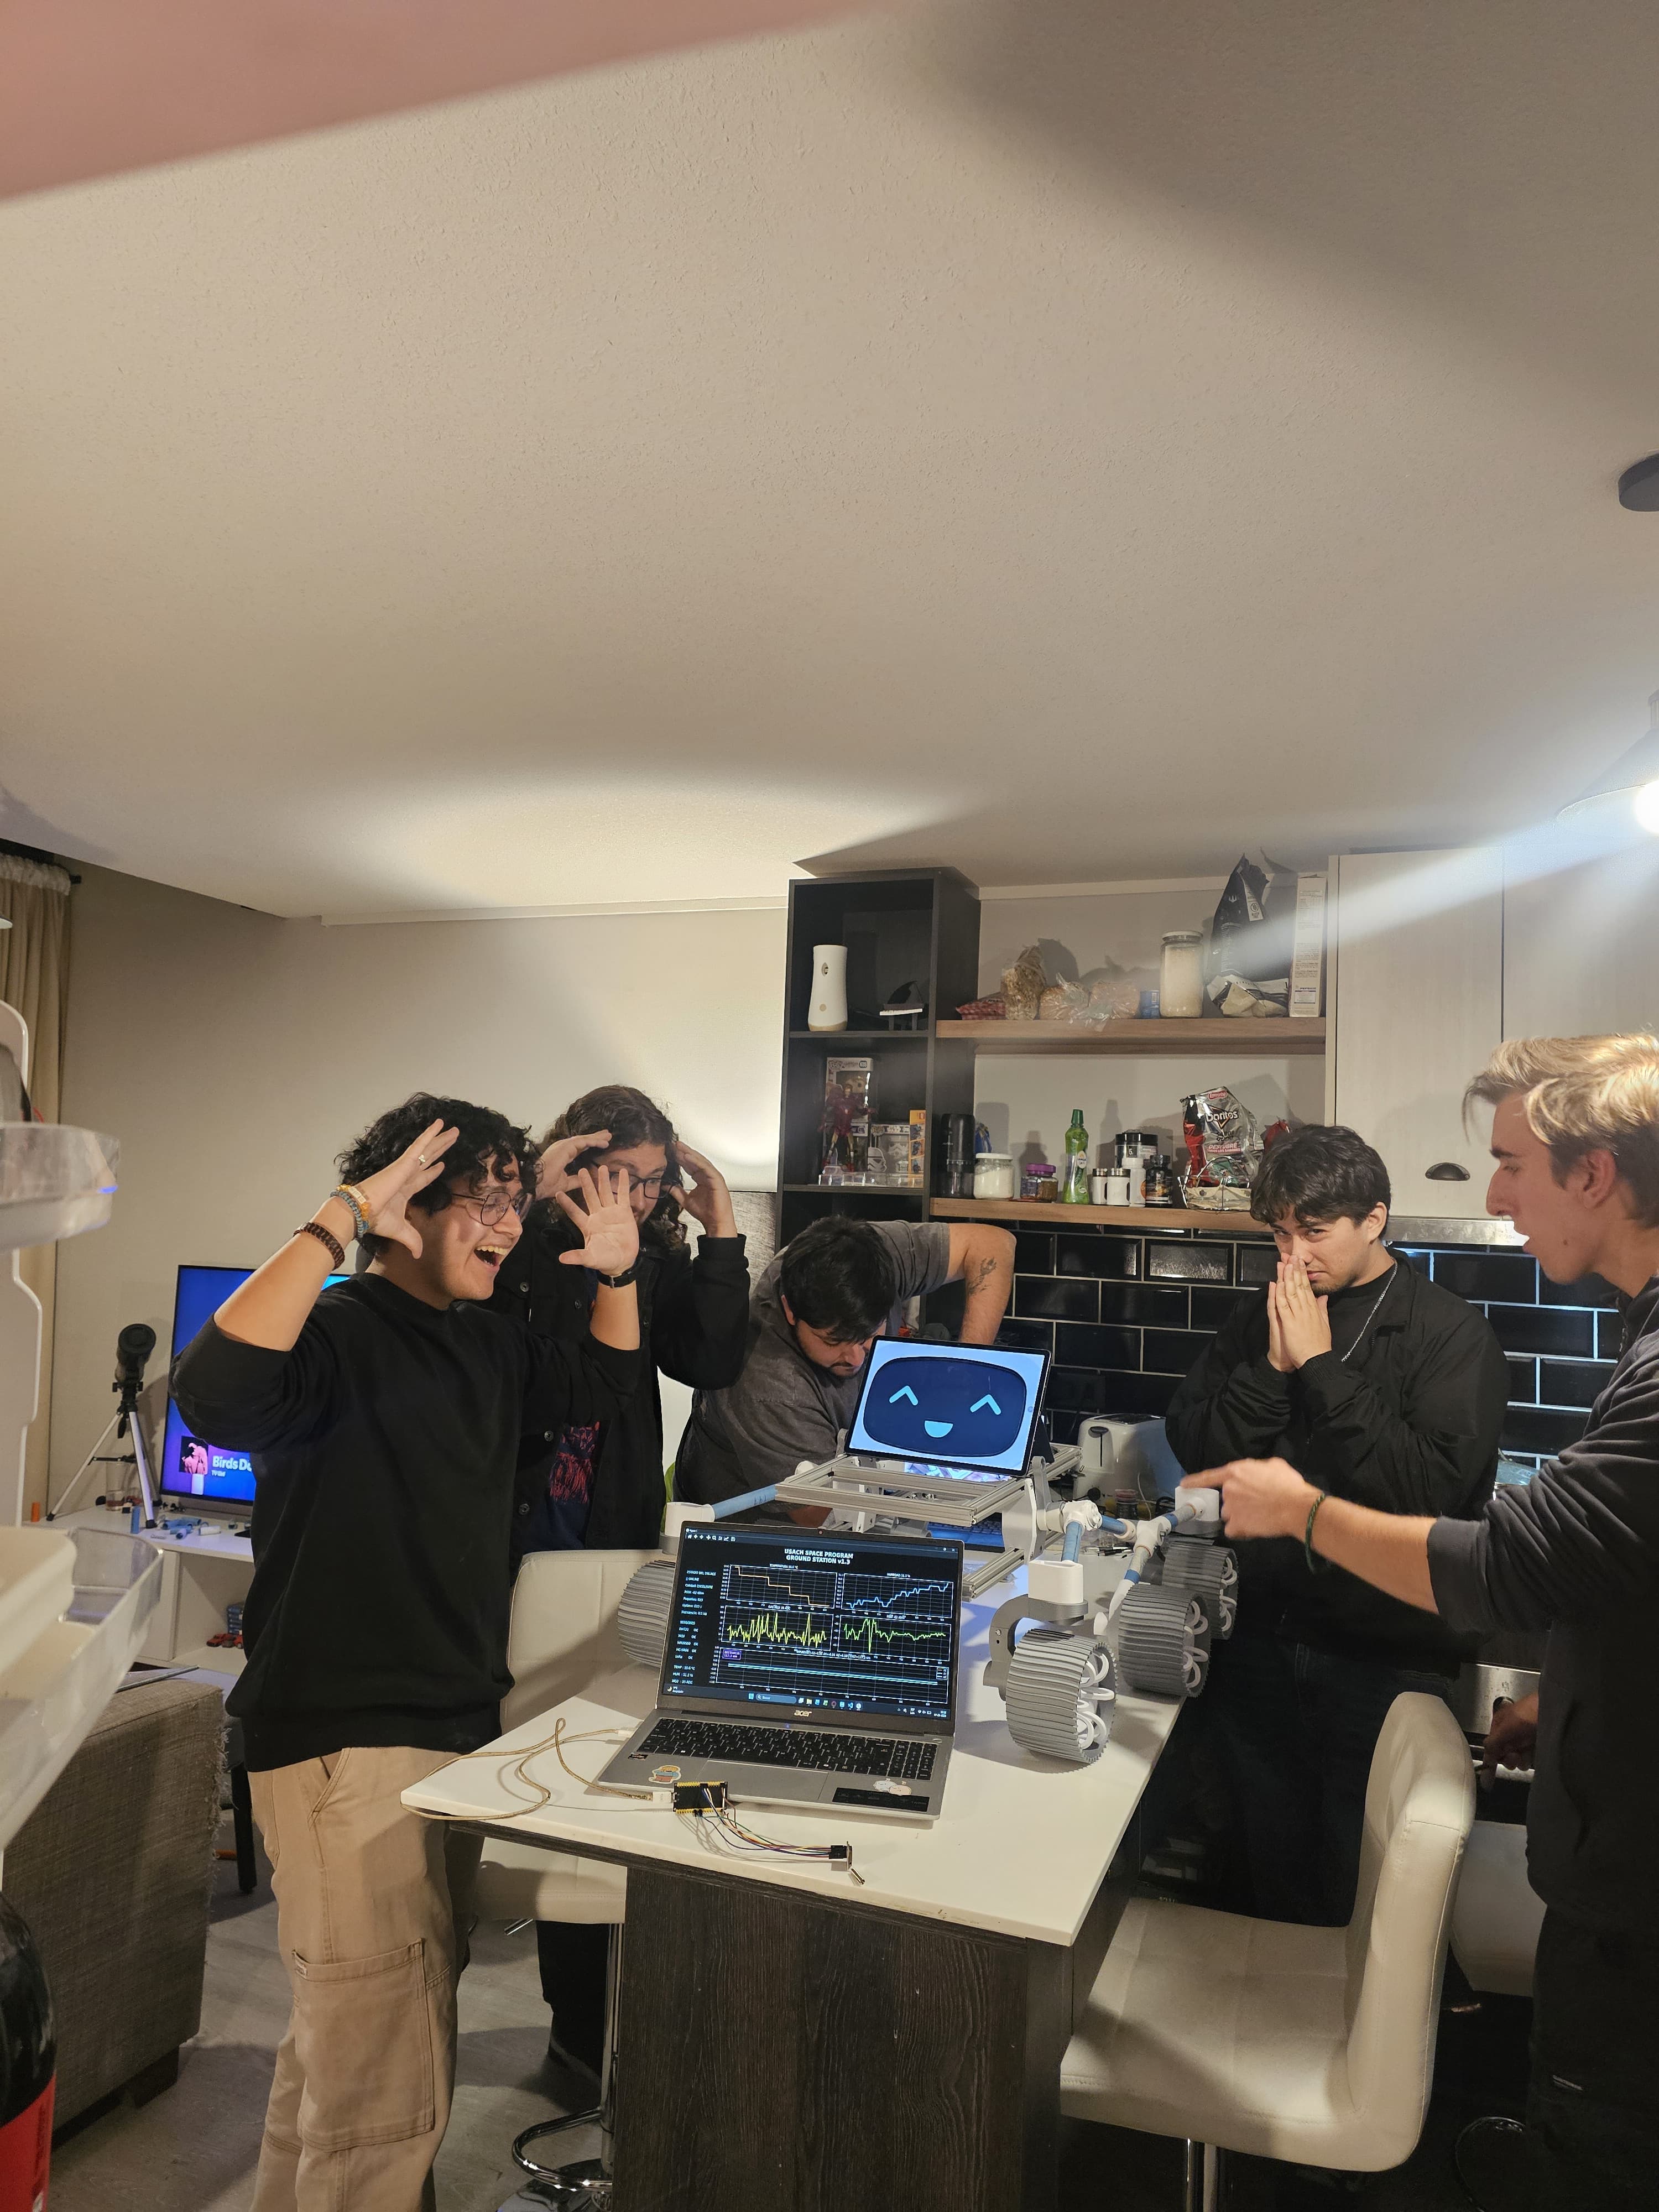
Celebrando el ensamblaje exitoso del Rover.
Primeras pruebas de movimiento exitosas.
Validación de los sistemas de tracción y radio control.
Integración del manipulador mecánico de múltiples grados de libertad.
Implementación de cámara HD para telemetría visual y control remoto.
Diseño del sistema de almacenamiento e inspección en el chasis.
Garras modulares y taladros acoplables al efector final del brazo.
Mapeo láser del entorno para evasión de obstáculos y autonomía total.
El objetivo final: Competencias internacionales y posicionar a la USACH.