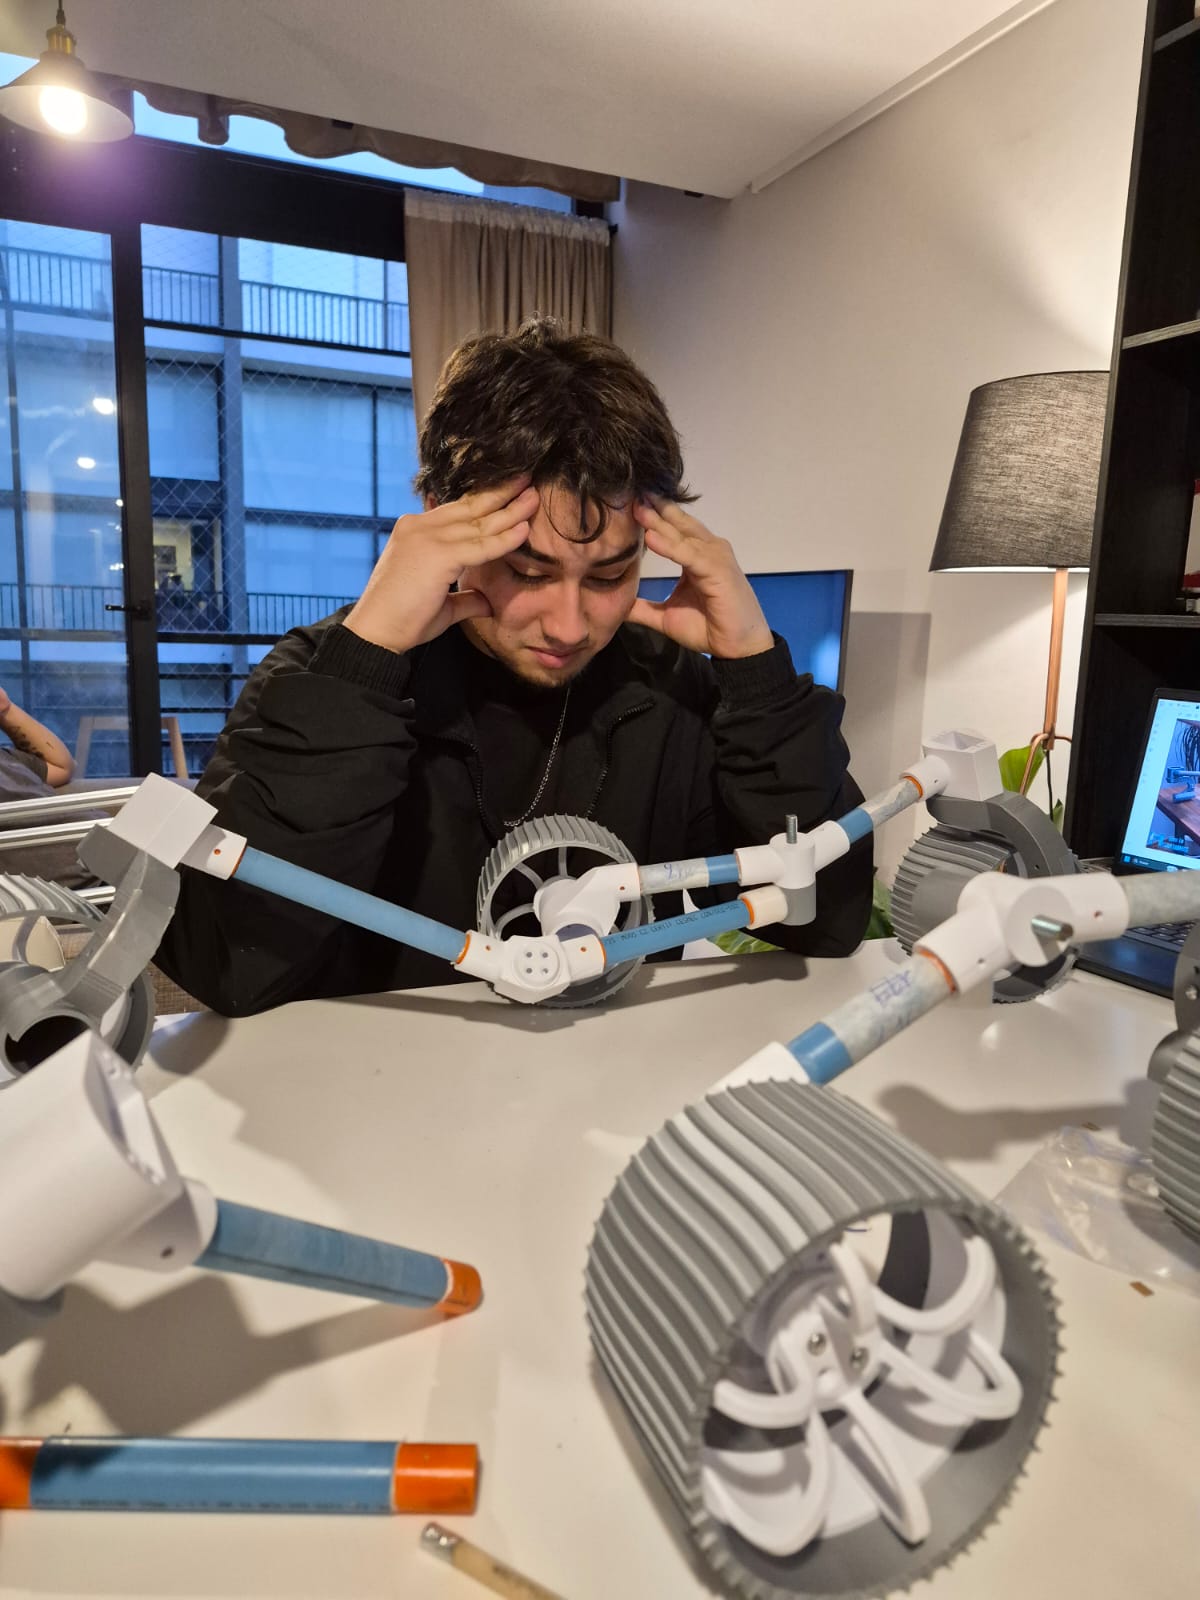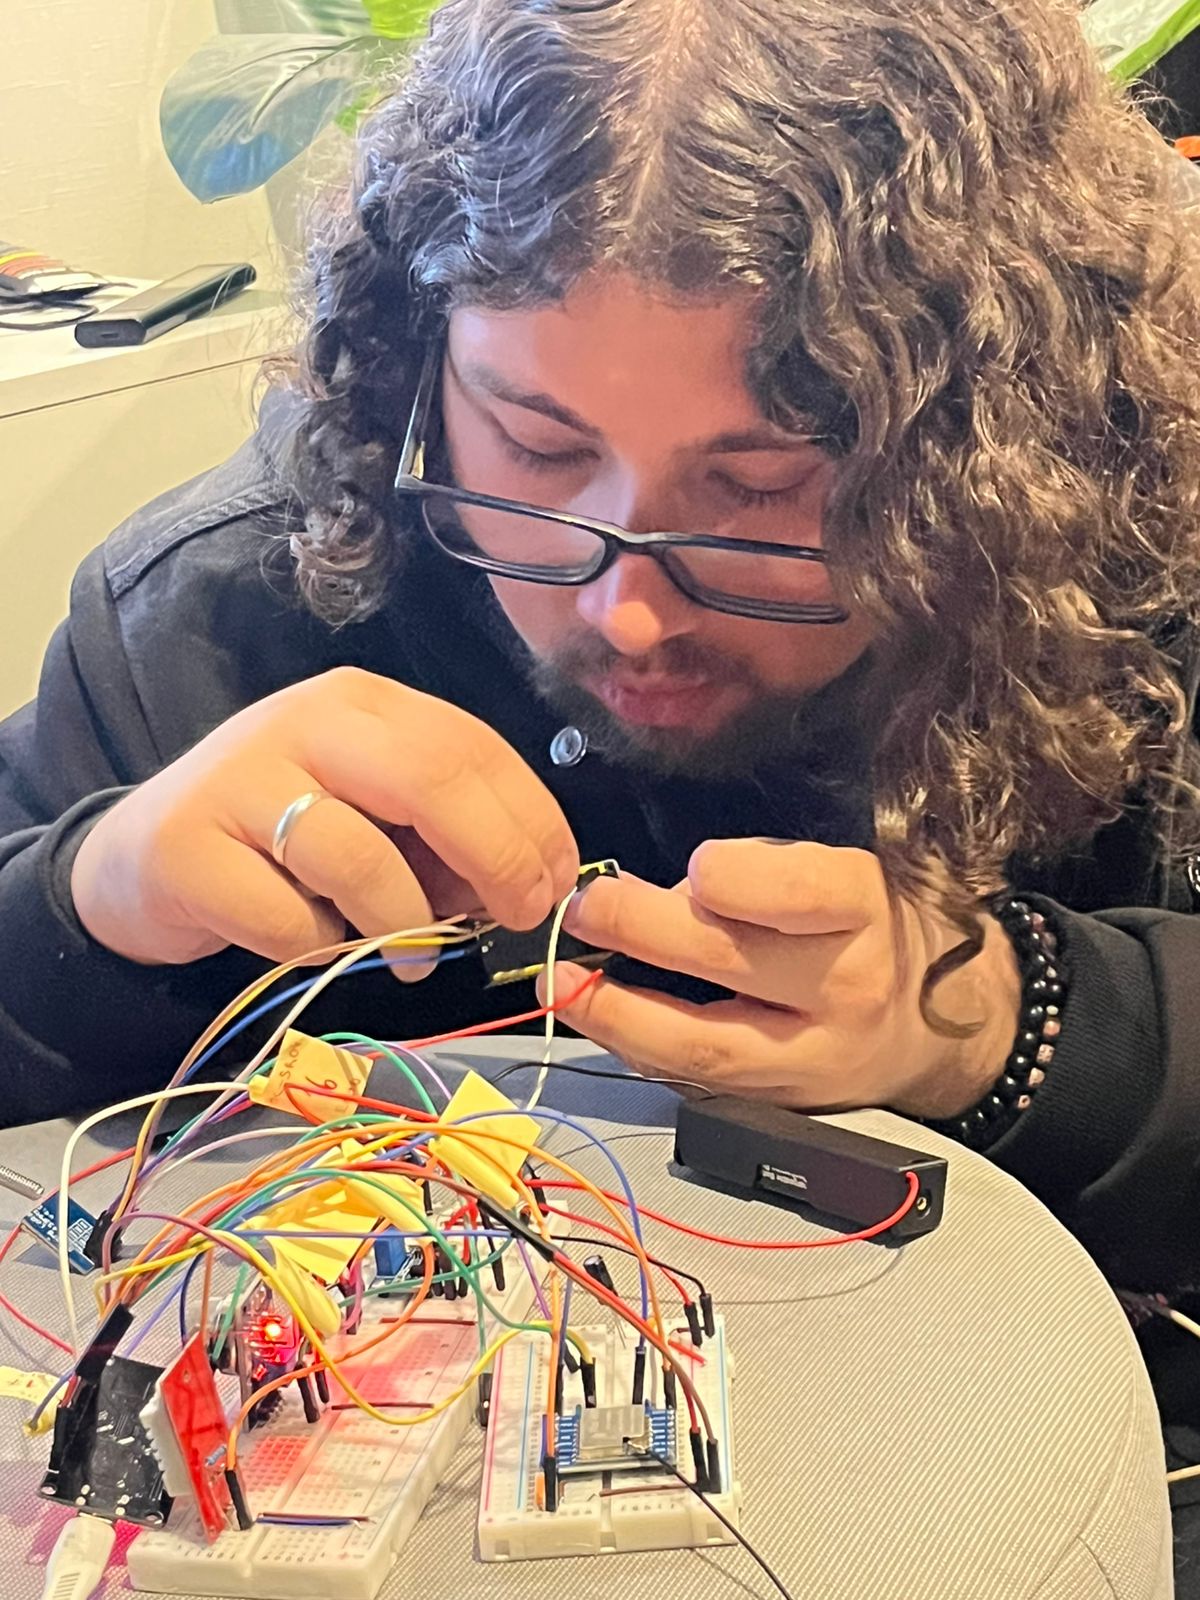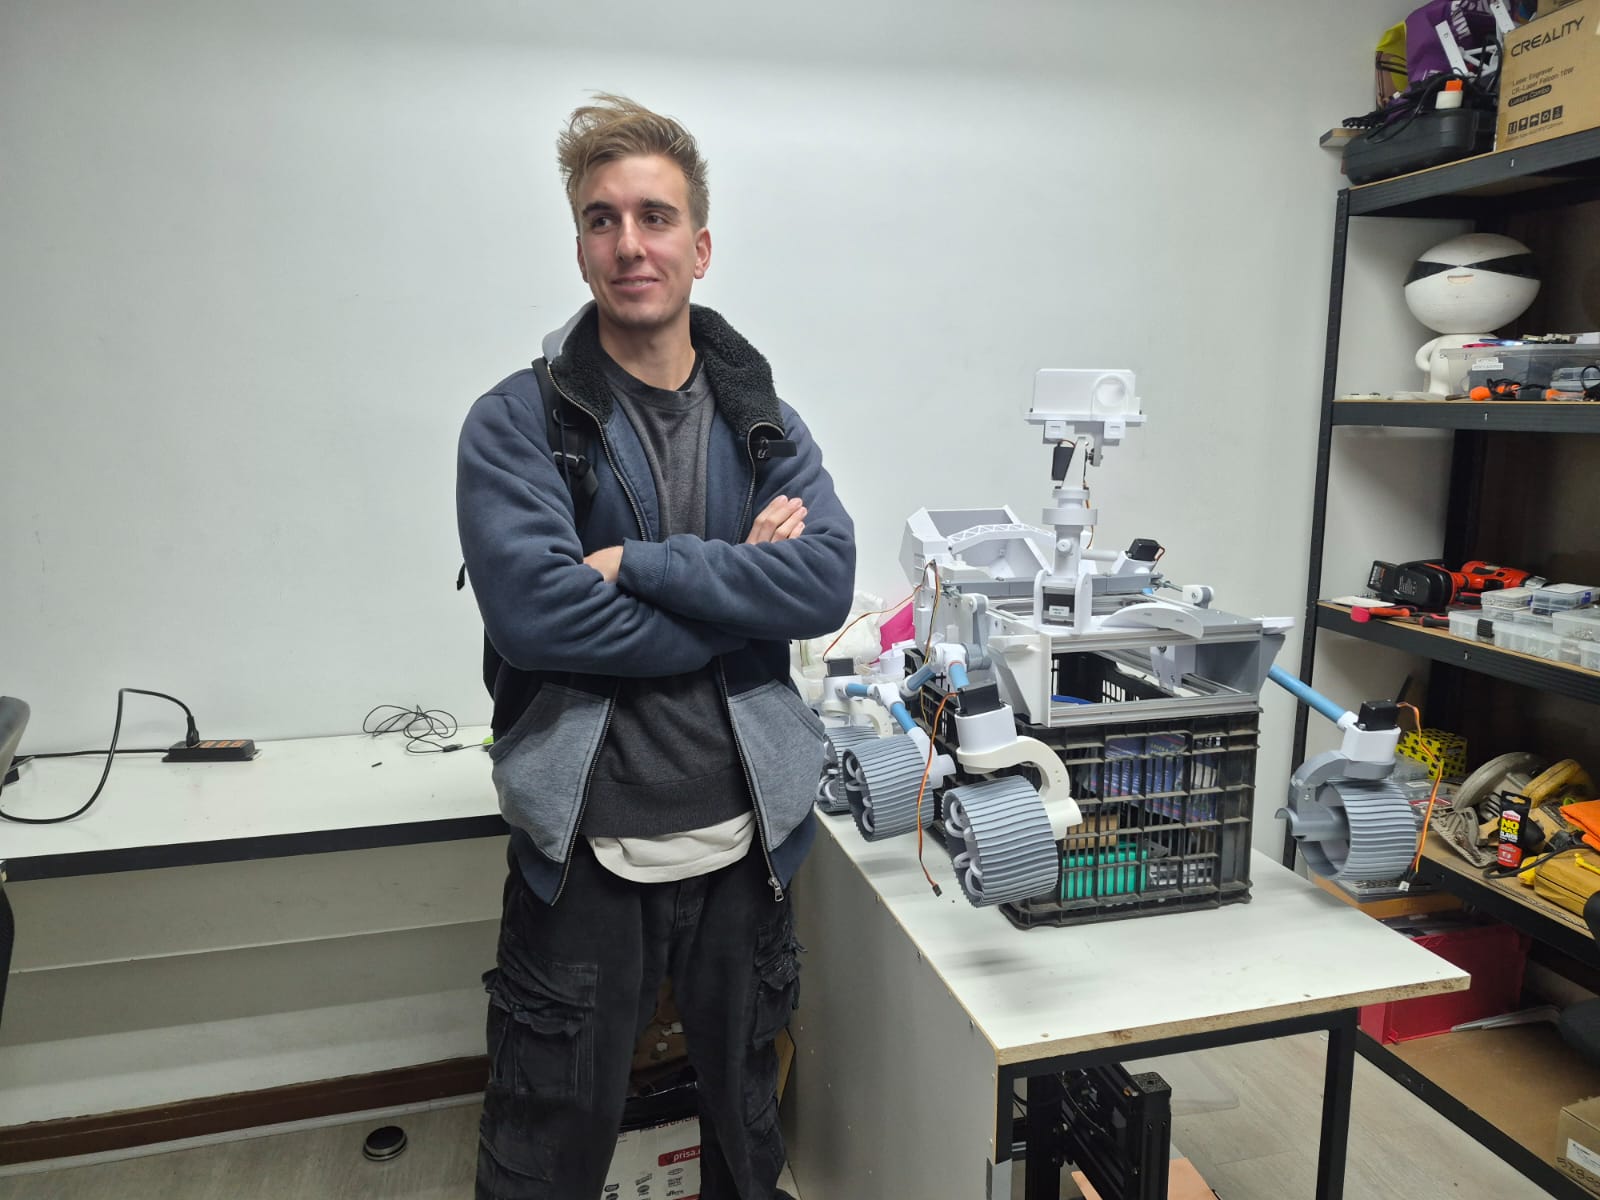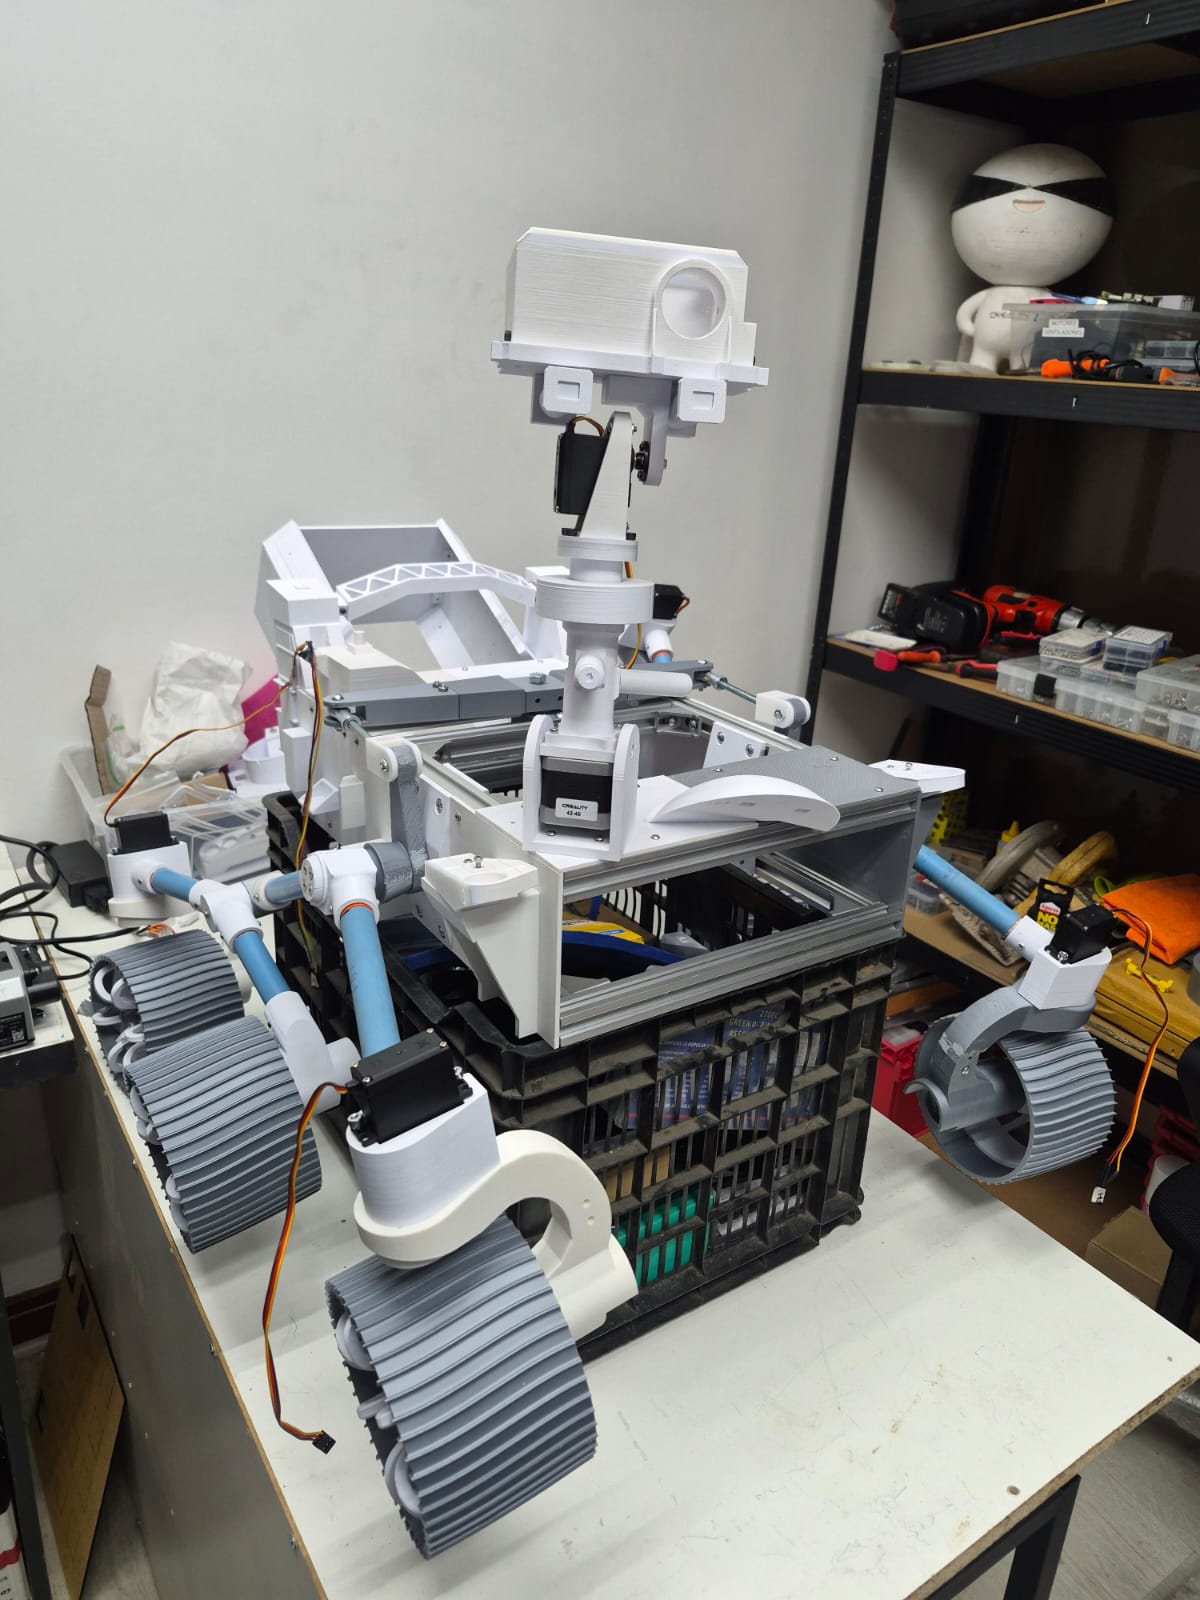
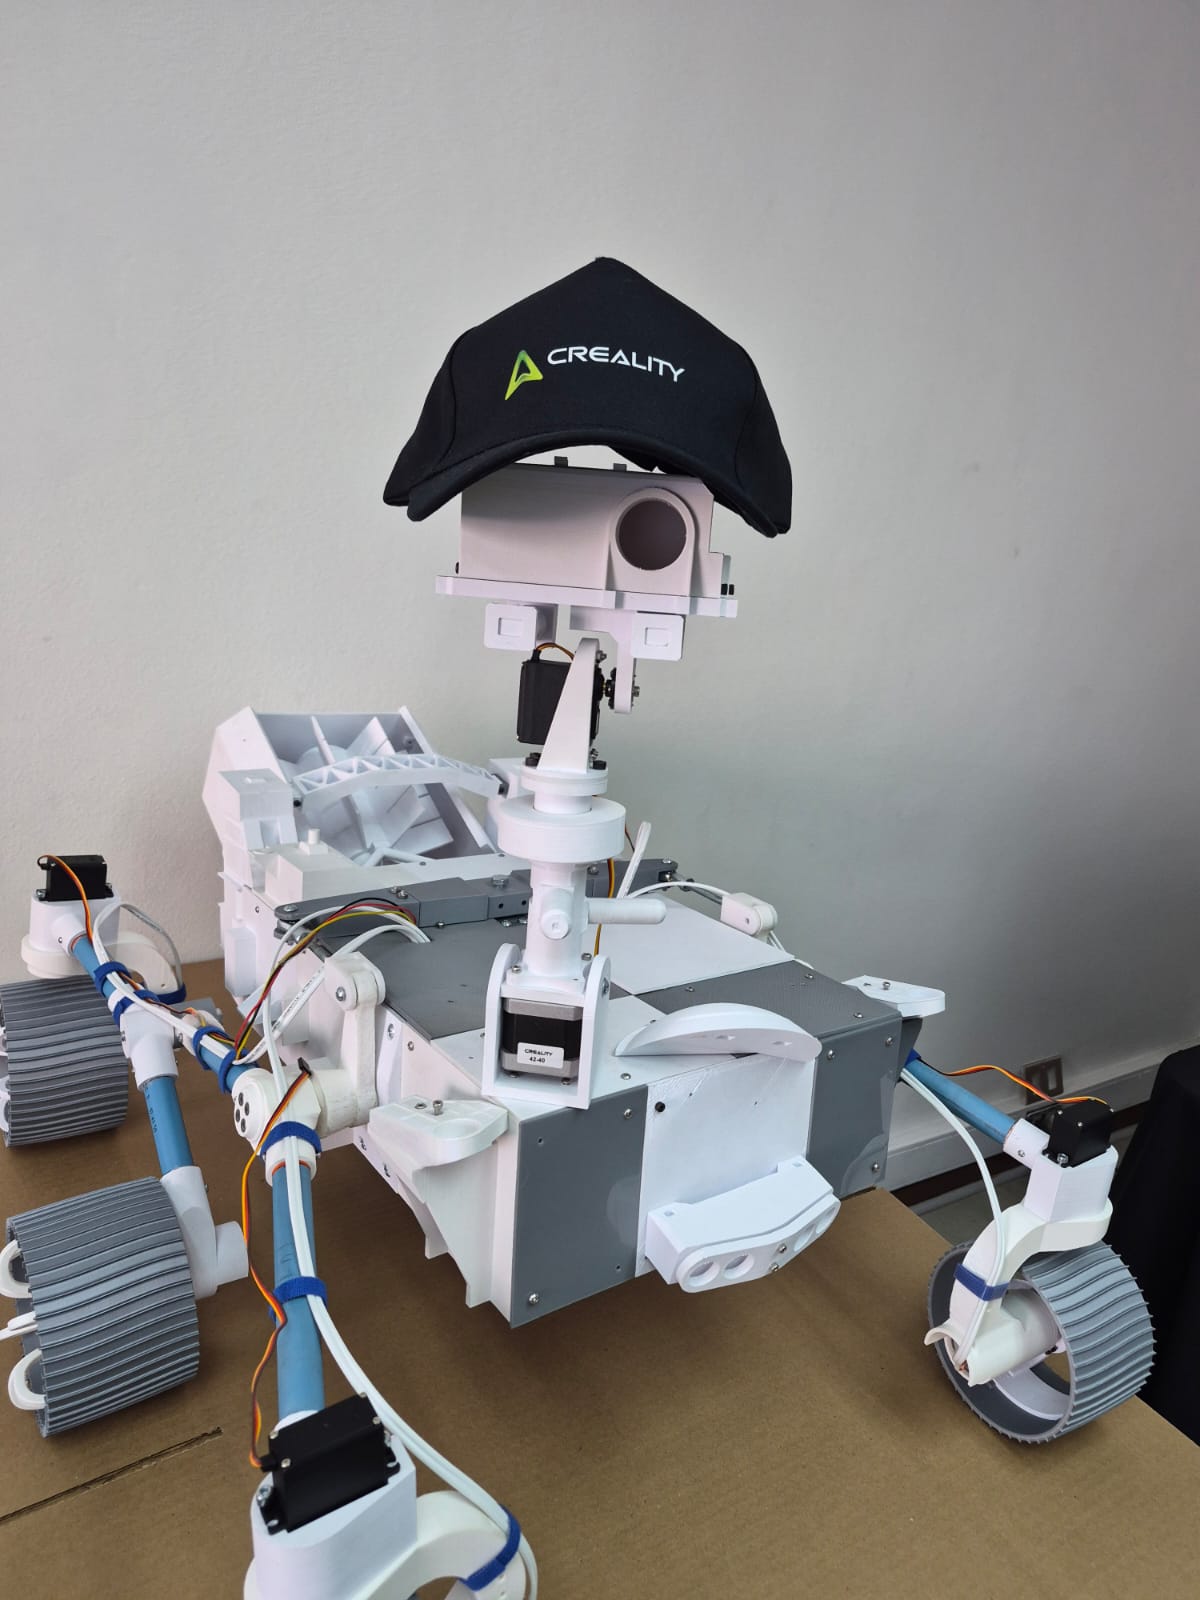
Rover Perseverance construido por el equipo, en el taller

Proyecto emblema · Eje 01

Rover Perseverance

Plataforma de exploración análoga de 6 ruedas

Una réplica funcional del rover Perseverance de la NASA, diseñada, impresa en 3D y probada por estudiantes para dominar la suspensión Rocker-Bogie, la tracción distribuida y la telemetría en terreno.

Suspensión
Rocker-Bogie 6WD
Manufactura
PETG técnico con Full 3D
Equipo
Líder César Olivares · 2 integrantes
Etapa
Optimización 2026–2027

Resumen

Un rover hecho por estudiantes

El eje partió de una inquietud común: ir más allá de los diagramas y armar un robot físico capaz de moverse sobre tierra, piedras y pasto irregular. Al estudiar cómo se desplazan los vehículos que exploran otros planetas, vimos que la tracción rígida se atasca con facilidad, así que construimos un mecanismo de suspensión que mantiene las seis ruedas siempre apoyadas.

Construir un rover obliga a cruzar disciplinas: mecánica para el chasis, electrónica para alimentar los motores y programación para el control.

  • Suspensión pasiva que mantiene las 6 ruedas en contacto con el suelo
  • Piezas impresas en PETG con relleno de alta densidad
  • Motores independientes por rueda para giros sobre su propio eje
Detalle de la suspensión Rocker-Bogie del rover
Detalle de la suspensión Rocker-Bogie

Logros y vinculación

Hitos del proyecto

Llevar el prototipo más allá del laboratorio: validación en eventos y vinculación con la comunidad.

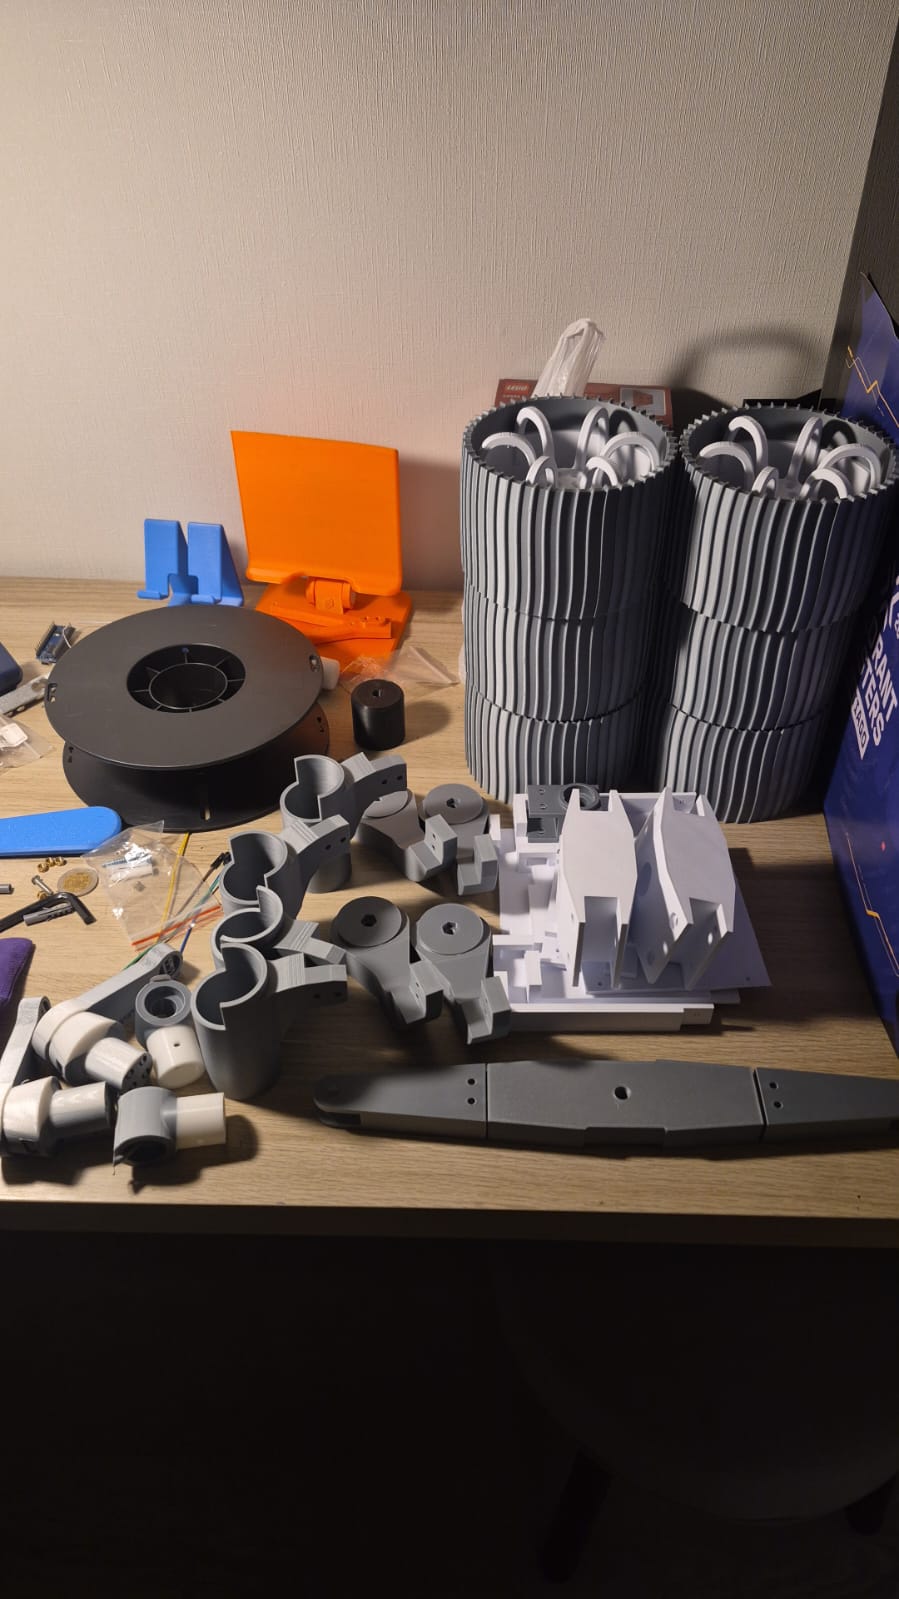
Piezas del rover impresas en 3D
3D Printed Party · Full 3D

Premio a la Mejor Impresión Aplicada

El reconocimiento validó la resistencia y la precisión de encaje de las piezas de la suspensión y los soportes de tracción, modelados por el equipo e impresos en PETG técnico con el respaldo de Full 3D.
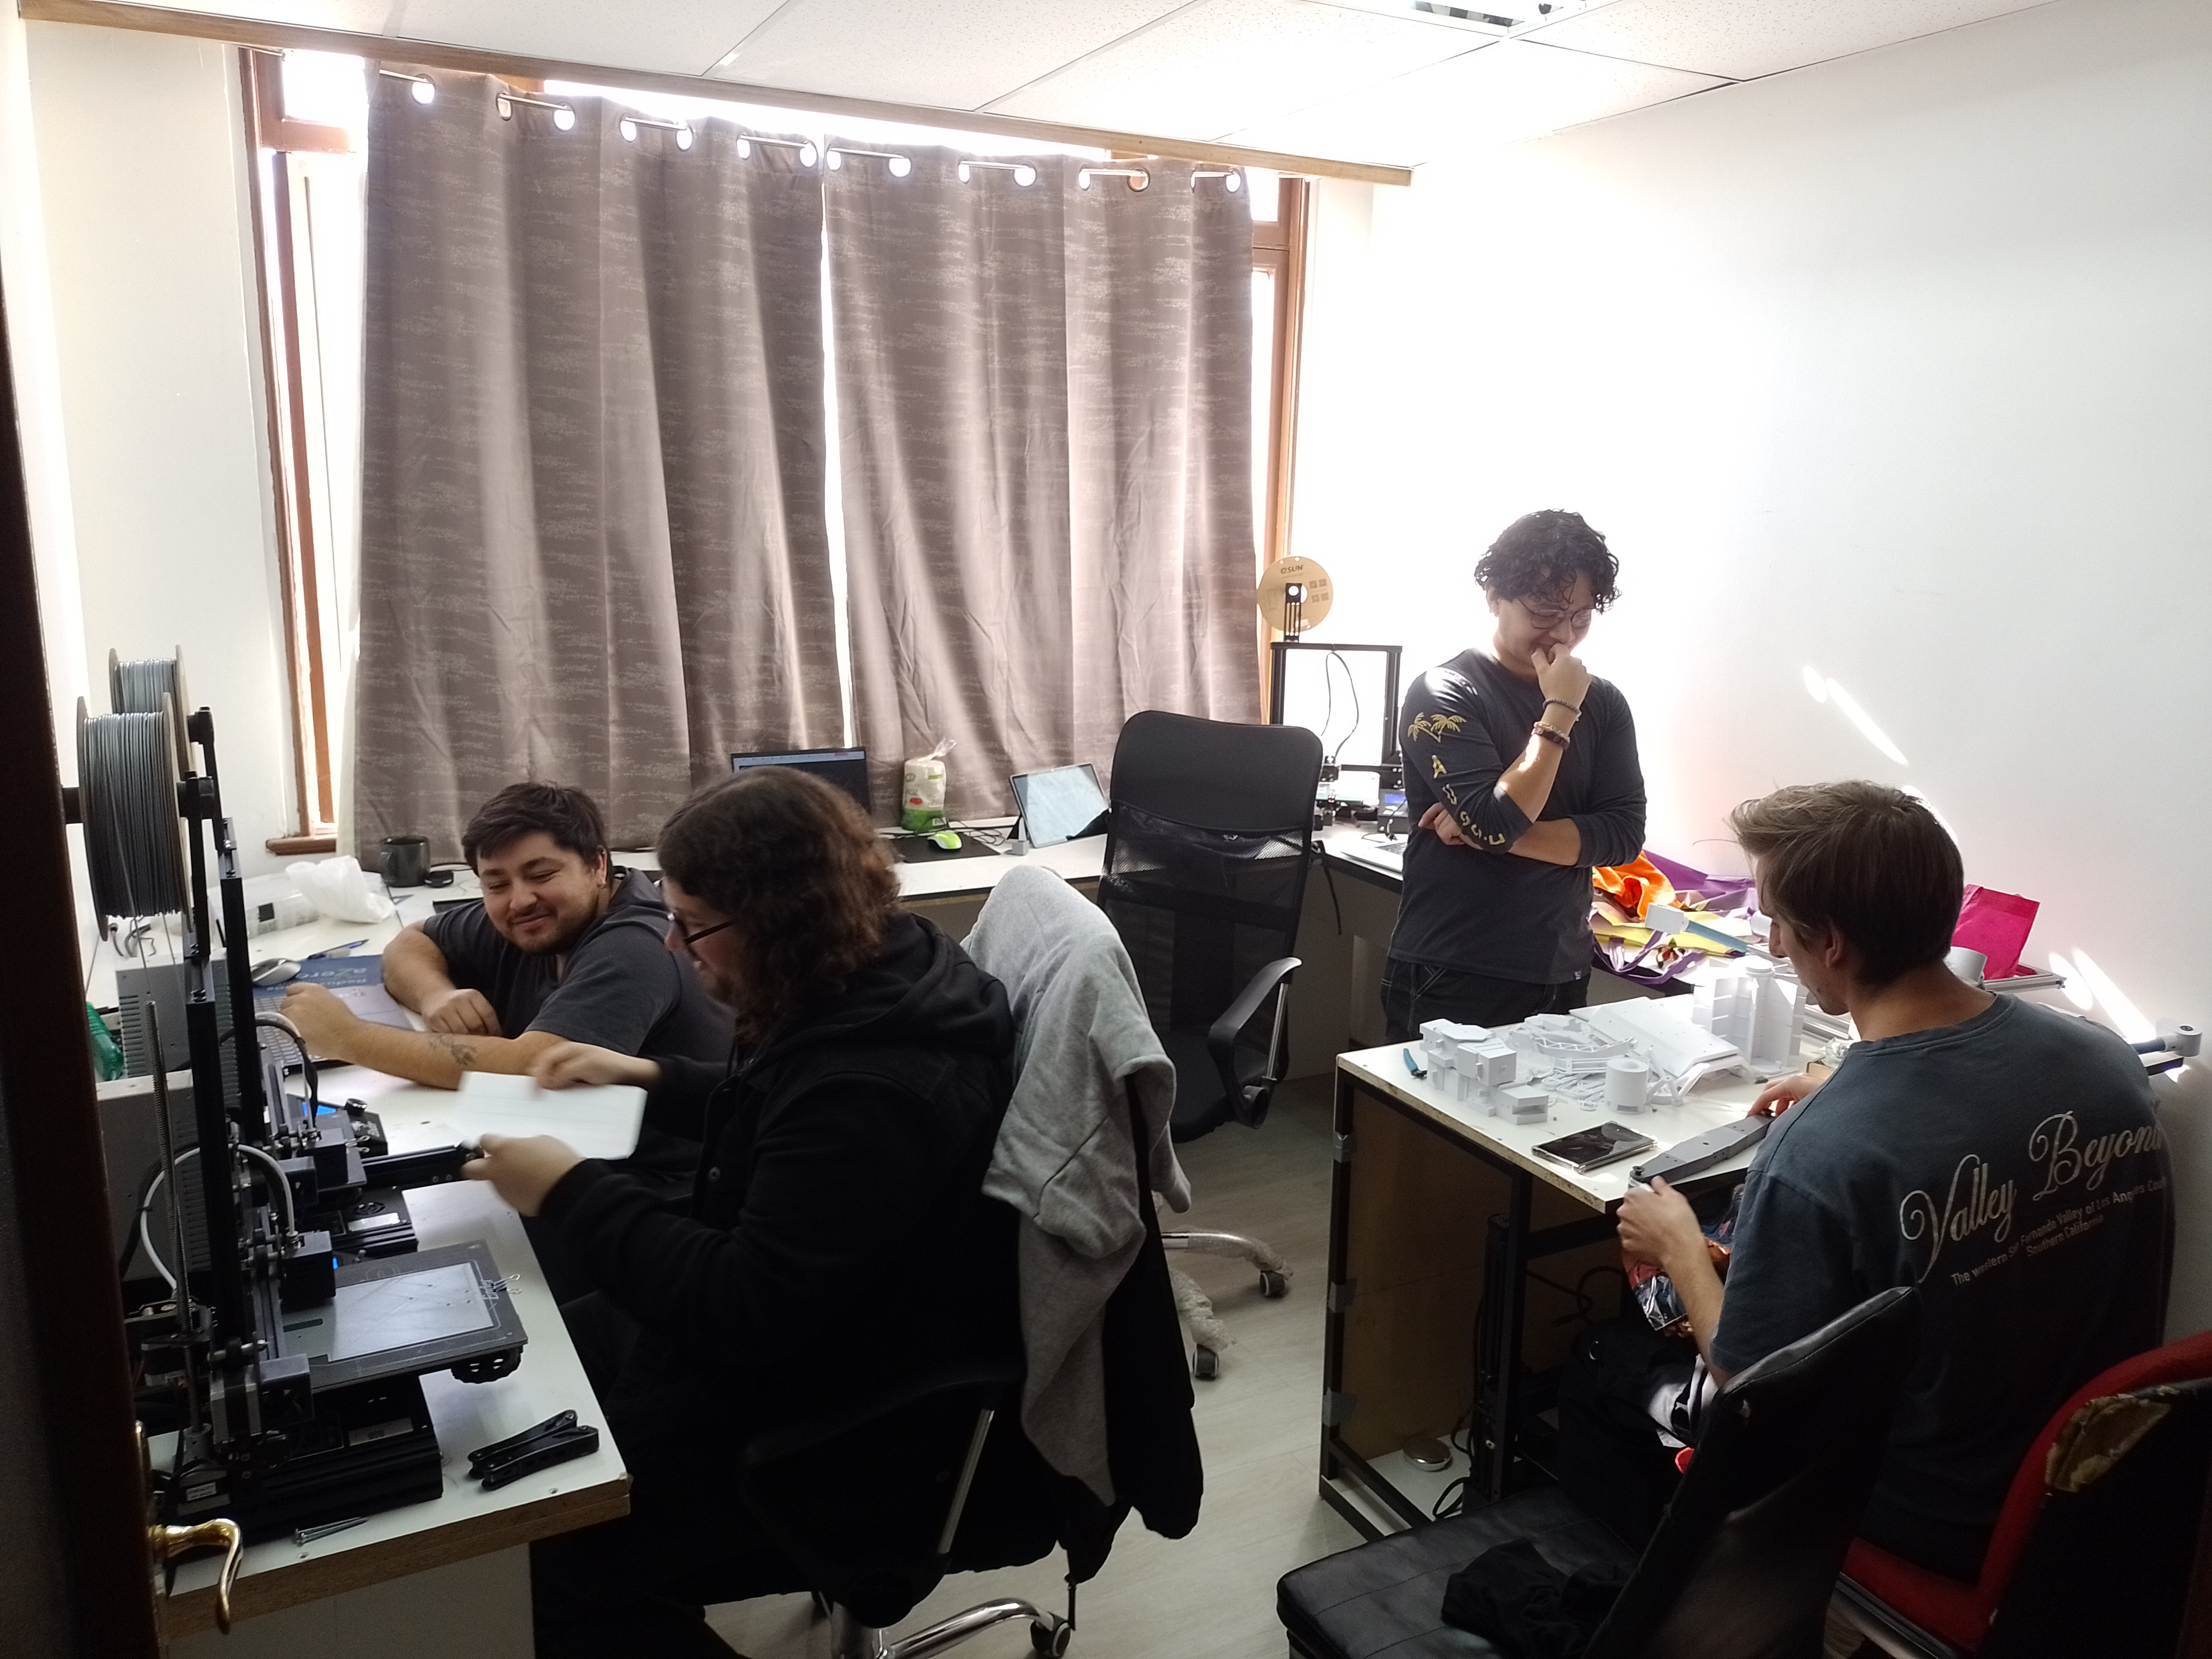
Equipo junto al rover terminado
Admisión USACH · Colegios

Presencia en ferias y visitas a colegios

El rover se volvió nuestro principal embajador de divulgación: en ferias de admisión y visitas escolares, niñas, niños y postulantes pueden ver, tocar y operar un sistema de exploración análoga.

Cómo funciona

Ingeniería del rover

Toca cada sistema para ver el detalle.

Suspensión Rocker-BogieCinemática pasiva
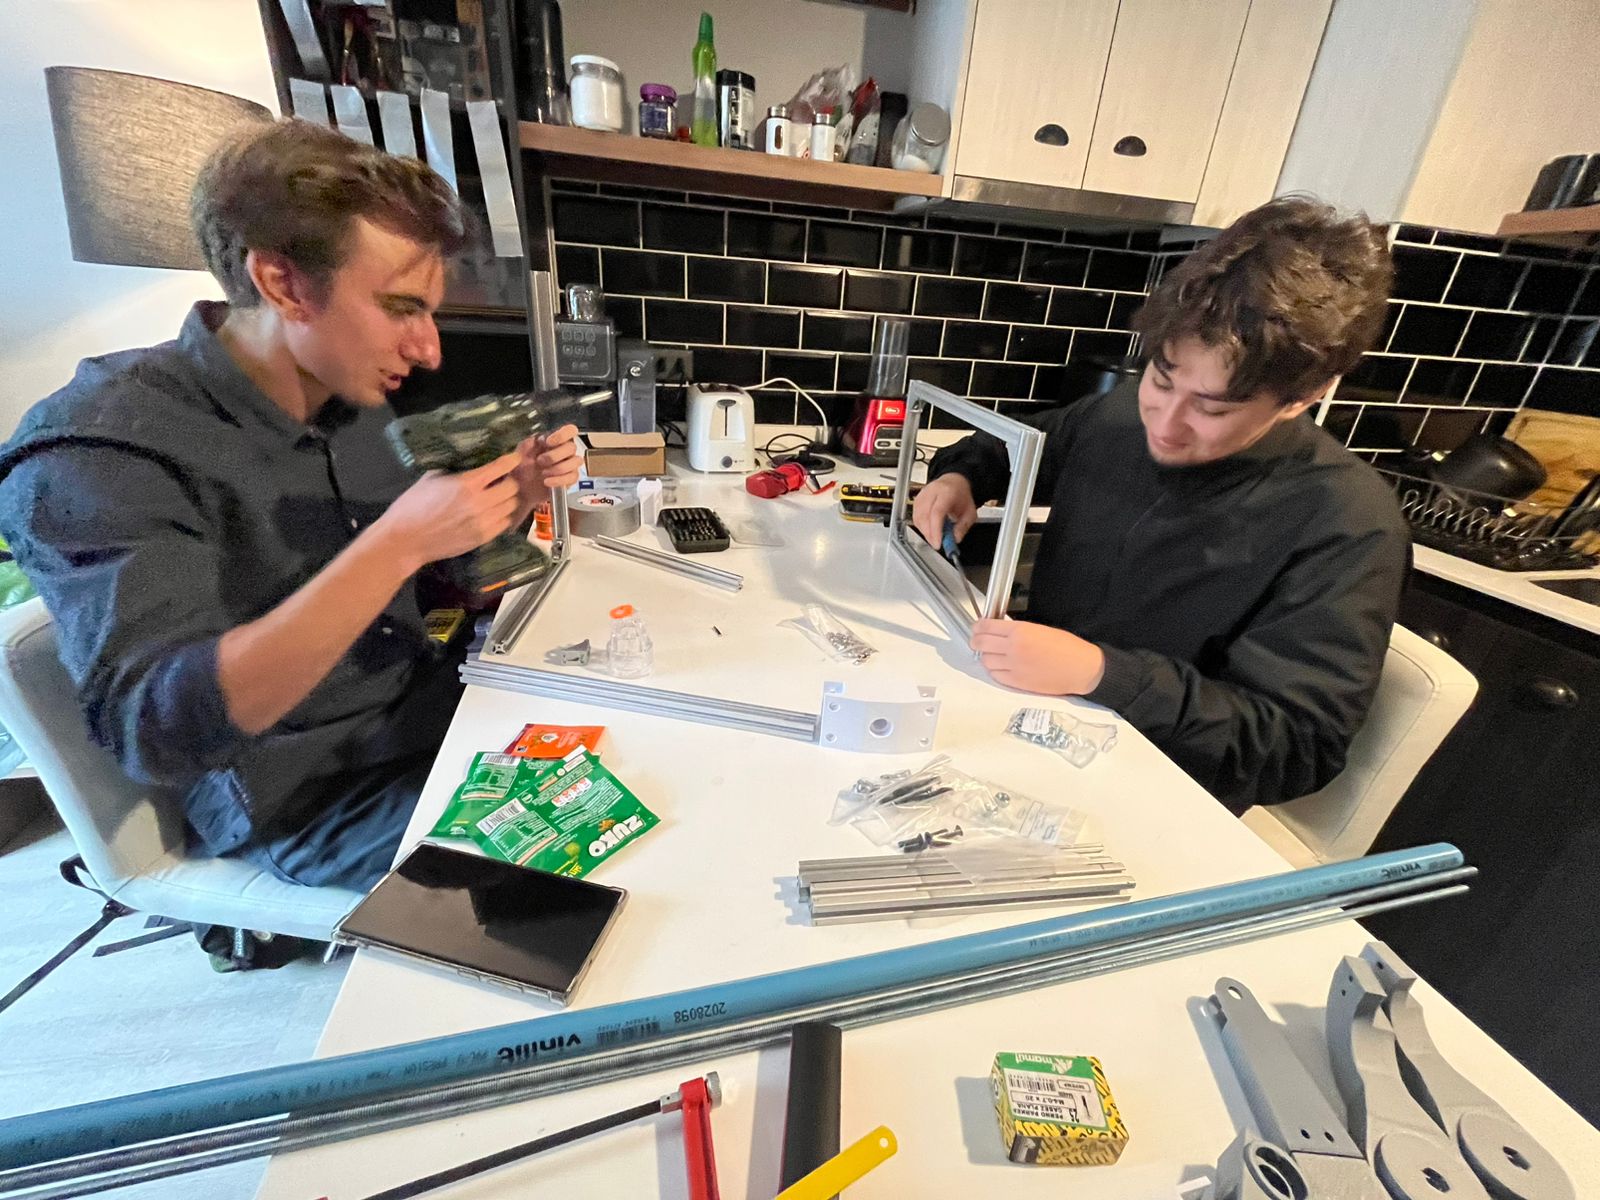
Montaje de la suspensión del rover

Una viga basculante (rocker) se articula con un bogie secundario en cada lado, unidos por un diferencial. Así las seis ruedas siguen apoyadas en pendientes y sobre rocas, repartiendo la carga sin amortiguadores tradicionales.

Tracción 6WD6 motores con reductor

Cada rueda tiene su propio motor con reductor. El torque repartido mantiene la tracción sobre roca y tierra, y permite maniobras diferenciales (skid-steer) y giros sobre su propio eje.

EnergíaPack Li-Ion

Alimentación modular con baterías de ion-litio. Integrar un sistema de gestión de baterías (BMS) con protección y balanceo de celdas es uno de los objetivos del periodo 2026–2027.

Taller: modelado, falla y aprendizajePrototipado
Trabajo de diseño y prototipado en el taller

Semanas de modelado CAD, calibración de impresión y corrección de desalineaciones en los ejes. Rediseñamos pivotes que fallaron y recalibramos tolerancias: cada pieza defectuosa fue una lección de ingeniería y trabajo en equipo.

Validación dinámica

Pruebas de giro y tracción

Respuesta de los motores, radioenlace 2.4 GHz y giro del prototipo en el taller.

Proyecciones 2026–2027

Optimizar y refinar

El objetivo del periodo es mejorar la réplica que ya tenemos. Al cierre, el eje entrega un informe de mejoras y hace una presentación demostrativa.

  1. Objetivo 01

    Navegación autónoma

    Optimizar el sistema para que el rover se desplace sin control manual.

  2. Objetivo 02

    Baterías con BMS

    Integrar un sistema de gestión que proteja y balancee las celdas.

  3. Objetivo 03

    Cámara con espectrógrafo

    Sumar instrumentación para analizar el entorno, como en una misión real.

  4. Objetivo 04

    Sistema LiDAR

    Escaneo del entorno para detectar y evitar obstáculos.

Lo que viene después

Al terminar este periodo, el proyecto rover cierra y con lo aprendido se formulará un nuevo robot capaz de soportar condiciones hostiles y hacer tareas de construcción, en línea con lo que plantean las misiones Artemis III.

Memoria técnica

La trayectoria del equipo

De las primeras piezas al primer ensamble completo. Toca una foto para verla en grande.

Foto ampliada de la galería
«La curiosidad nos impulsa a soñar; la ingeniería nos da las herramientas para construirlo con nuestras propias manos.»
Eje de Robótica · USACH Space Program

¿Quieres sumarte al eje de Robótica?

Buscamos estudiantes con ganas de aprender en taller, empresas que quieran apoyar con instrumental o materiales, y colegios que quieran recibir una visita del rover.